Tư vấn
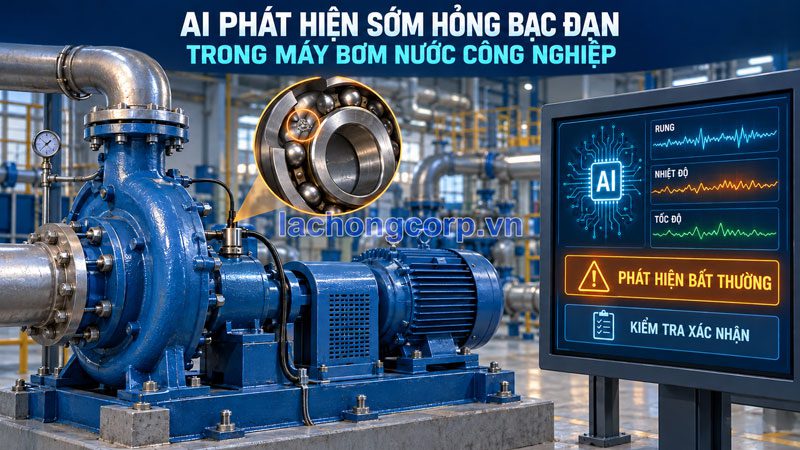
Ứng dụng AI để phát hiện sớm hỏng bạc đạn trong máy bơm nước công nghiệp
Tuy nhiên, lắp một cảm biến rồi đưa số liệu lên dashboard chưa đủ tạo thành hệ chẩn đoán đáng tin cậy. Bạc đạn bắt đầu tổn thương có thể chưa làm nhiệt độ tăng rõ; rung tổng vẫn thấp nhưng trong tín hiệu gia tốc đã xuất hiện các xung nhỏ. Ngược lại, rung tăng do xâm thực hoặc đổi tốc độ không đồng nghĩa bạc đạn đã hỏng.
Bài viết tập trung vào bạc đạn dạng ổ lăn trong cụm bơm và động cơ. Bạc trượt hoặc các kết cấu ổ đỡ đặc biệt cần phương pháp phù hợp riêng. Các ví dụ số và quy tắc cảnh báo dưới đây dùng để giải thích cách triển khai, không phải ngưỡng áp dụng sẵn cho mọi máy.
1. AI làm được gì trong bài toán phát hiện hỏng bạc đạn?
Cần tách ba nhiệm vụ: phát hiện bất thường, chẩn đoán dạng lỗi và dự báo thời gian còn lại. Phát hiện bất thường trả lời “máy đang khác đường nền ở đâu”. Chẩn đoán xem bằng chứng có phù hợp với hư hỏng vòng ngoài, vòng trong, phần tử lăn hoặc vấn đề khác. Dự báo tuổi thọ còn lại đòi hỏi thêm dữ liệu diễn biến hư hỏng và định nghĩa rõ sự kiện kết thúc.
Một hệ có thể làm tốt nhiệm vụ đầu tiên nhưng chưa đủ dữ liệu cho nhiệm vụ thứ ba. Điểm bất thường cao cũng không tự biến thành xác suất hỏng hoặc số ngày còn chạy được. Việc phân biệt này giúp đặt đúng kỳ vọng khi mua giải pháp và nghiệm thu.
Trong phòng bơm có nhiều máy, AI hữu ích ở khả năng theo dõi đồng thời nhiều vị trí, học các chế độ bình thường và sắp xếp thứ tự kiểm tra. Quyết định cuối cùng vẫn cần bằng chứng kỹ thuật, mức độ quan trọng của máy và khả năng dự phòng của hệ.
2. Vì sao hư hỏng ban đầu dễ bị bỏ sót?
Một vùng rỗ nhỏ trên đường lăn có thể tạo xung mỗi lần phần tử lăn đi qua. Xung kích thích dao động ở các tần số cao của cụm ổ đỡ, nhưng năng lượng tổng còn nhỏ so với rung do quay trục, dòng chảy hoặc kết cấu nền. Nếu chỉ lưu một giá trị rung tổng, phần thông tin đặc trưng có thể bị che khuất.
Tài liệu phân tích hư hỏng bạc đạn của SKF minh họa sự tiến triển từ tổn thương ban đầu đến bong tróc và hư hỏng nặng. Phân tích bao gia tốc có thể giúp nhận diện một số dạng tổn thương trước khi chúng thể hiện rõ qua rung thông thường.
Không nên hiểu đó là một trình tự cố định mà mọi bạc đạn đều đi qua với cùng thời gian. Thiếu bôi trơn nghiêm trọng, nhiễm bẩn, quá tải hoặc lắp sai có thể làm hư hỏng phát triển nhanh. Một chương trình cảnh báo cần xét cả những dạng lỗi khó có khoảng báo trước dài.
Nhiệt độ là tín hiệu bổ trợ quan trọng, nhưng phụ thuộc nhiệt độ nước, tải động cơ, môi trường và vị trí đo. Chờ tới khi vỏ ổ nóng rõ có thể làm mất cơ hội phát hiện sớm ở một số trường hợp.
3. Xác định đúng bạc đạn và vị trí đo trên cụm bơm
Trước khi chọn thuật toán, cần lập sơ đồ thiết bị: động cơ, khớp nối nếu có, trục bơm, từng ổ đỡ và vị trí cảm biến. Bơm liền trục và cụm ghép rời có kết cấu truyền rung khác nhau. Không mặc định cụm nào cũng có bốn vị trí ổ đỡ độc lập.
Mỗi điểm đo nên có mã ổn định, ảnh vị trí, hướng đo và hồ sơ bạc đạn. Cần biết mã bạc đạn thực tế đang lắp, kiểu bôi trơn và ngày thay gần nhất. Mã trên tem bơm không luôn xác định được bạc đạn sau nhiều lần sửa chữa.
Ưu tiên đường truyền cơ khí ngắn, chắc từ vùng ổ đỡ tới cảm biến. Đo trên nắp che quạt, vỏ mỏng hoặc một đoạn ống cách xa ổ có thể phản ánh dao động của kết cấu đó nhiều hơn tín hiệu cần tìm. Khi dùng đo theo tuyến, phải giữ vị trí và hướng đo nhất quán giữa các lần.
Theo hướng dẫn lắp cảm biến của PCB Piezotronics, phương pháp gắn ảnh hưởng đáng kể tới đáp ứng tần số cao. Gắn ren trên bề mặt phù hợp, đế dán hoặc đế từ cần được chọn theo dải đo thực tế; không coi chúng luôn cho dữ liệu tương đương.
4. Cần thu thập những tín hiệu nào?
| Dữ liệu | Giá trị chẩn đoán | Giới hạn cần nhớ |
|---|---|---|
| Dạng sóng gia tốc rung | Giữ được xung va đập, thông tin tần số và tín hiệu cho phân tích bao. | Cần đúng dải tần, vị trí gắn, thang đo và chất lượng lấy mẫu. |
| Rung vận tốc và phổ tần thấp | Theo dõi tình trạng cơ khí chung, hỗ trợ phân biệt mất cân bằng, lệch trục, lỏng. | Một giá trị tổng không đủ nhận diện mọi tổn thương sớm của bạc đạn. |
| Nhiệt độ ổ đỡ và môi trường | Bổ sung bằng chứng về tải nhiệt, ma sát và bôi trơn. | Nhiệt độ vỏ không phải nhiệt độ chính xác tại điểm tiếp xúc bên trong. |
| Tốc độ trục | Tính tần số đặc trưng, chuẩn hóa theo bậc quay và chia chế độ vận hành. | Tần số điện của biến tần không hoàn toàn đồng nhất với tốc độ trục. |
| Dòng điện hoặc công suất | Mô tả tải, hỗ trợ nhận diện thay đổi điện–cơ và kết hợp nhiều tín hiệu. | Dòng RMS chậm không thay thế được dạng sóng dòng cho phân tích phổ. |
| Áp hút, áp đẩy, lưu lượng, mức bể | Giúp đánh giá tác động thủy lực, xâm thực và thay đổi điểm làm việc. | Cần đồng bộ thời gian và biết trạng thái van, số bơm đang chạy. |
| Nhật ký bảo trì | Xác nhận tình trạng sau kiểm tra, bôi trơn, căn tâm hoặc thay bạc đạn. | Ghi “đã sửa xong” không đủ làm nhãn huấn luyện nguyên nhân lỗi. |
Không nhất thiết lắp tất cả cảm biến ngay từ đầu. Nên chọn theo dạng hư hỏng cần phát hiện và những điểm mù hiện có. Nhưng nếu mục tiêu là phát hiện sớm tổn thương đường lăn, chỉ có nhiệt độ và dòng điện trung bình thường là nền dữ liệu khá hạn chế.
5. Tần suất gửi dữ liệu khác với tần số lấy mẫu rung
Một cảm biến có thể gửi kết quả lên máy chủ mỗi mười phút nhưng lấy hàng chục nghìn mẫu mỗi giây trong một đoạn đo ngắn tại chỗ. Hai đại lượng này giải quyết hai vấn đề khác nhau: lấy mẫu nhanh để giữ thông tin dao động; chu kỳ đo để theo dõi sự biến đổi theo thời gian.
Nếu chỉ lấy một mẫu gia tốc mỗi giây, không thể tái dựng những xung dao động ở dải kilohertz. Ngược lại, lấy mẫu rất nhanh nhưng vài ngày mới đo một lần có thể bỏ qua giai đoạn hư hỏng phát triển nhanh.
Deltaf = fs / N = 1 / T

fs: tần số lấy mẫu, mẫu/giây
N: số mẫu trong đoạn dữ liệu
T: thời lượng đoạn đo, giây
Deltaf: khoảng cách giữa các vạch tần số FFT, Hz

Ví dụ: fs = 25.600 mẫu/giây; T = 2 giây
N = 51.200 mẫu; Deltaf = 0,5 Hz
Khoảng cách vạch FFT không phải bảo đảm phân giải mọi hai thành phần cách nhau 0,5 Hz. Cửa sổ phân tích, nhiễu và biến thiên tốc độ còn ảnh hưởng kết quả. Tăng số điểm bằng cách thêm số không không tạo thêm thông tin vật lý tương đương với đo dài hơn.
Dải hữu ích phải thấp hơn giới hạn Nyquist và có lọc chống chồng phổ phù hợp. Ví dụ lấy mẫu trên chỉ là cấu hình minh họa; dải đo cuối cùng phải phù hợp với cảm biến, cách gắn và miền cộng hưởng cần khảo sát. Cần kiểm tra cả clipping, mất mẫu, lệch thời gian và dữ liệu lặp do lỗi truyền.
6. Phổ bao gia tốc giúp nhìn thấy nhịp lặp của xung nhỏ
Với một số dạng tổn thương ổ lăn, xung va đập kích thích dao động tần số cao nhưng xuất hiện theo nhịp liên quan đến hình học bạc đạn và tốc độ quay. Phân tích bao tìm nhịp lặp này bằng cách xử lý biên độ của tín hiệu đã lọc.
- Kiểm tra dạng sóng gốc và loại đoạn đo không hợp lệ.
- Chọn dải lọc có thông tin xung và đáp ứng đo phù hợp.
- Tách đường bao bằng phương pháp giải điều chế thích hợp, chẳng hạn tín hiệu giải tích từ biến đổi Hilbert.
- Phân tích phổ của đường bao và đối chiếu các nhóm tần số liên quan.
- Theo dõi xu hướng trong cùng điều kiện tốc độ, tải và cấu hình đo.
Vibration Diagnostic Guide của SKF trình bày vai trò của phổ rung và kỹ thuật bao trong giám sát. Các bước xử lý tín hiệu này không tự thân đều là AI; chúng tạo đầu vào có ý nghĩa vật lý để thuật toán học máy sử dụng.
Không có một dải lọc bao duy nhất tốt cho mọi bơm. Dải chứa nhiều năng lượng nhất có thể đến từ xâm thực, cộng hưởng nền hoặc nguồn nhiễu khác. Khi đổi dải lọc hoặc cách tính, phải quản lý phiên bản và đánh giá lại đường nền.
7. Tần số đặc trưng của bạc đạn được tính như thế nào?
Với mô hình lý tưởng vòng ngoài đứng yên, vòng trong quay theo trục, bỏ qua trượt, các tần số thường dùng có thể tính như sau:
fr = n / 60
k = (d / D) × cos(alpha)

BPFO = (Z/2) × fr × (1 - k)
BPFI = (Z/2) × fr × (1 + k)
BSF  = (D/(2d)) × fr × (1 - k²)
FTF  = 0,5 × fr × (1 - k)

n: tốc độ trục, vòng/phút; fr: Hz
Z: số phần tử lăn trong một hàng
d: đường kính phần tử lăn
D: đường kính vòng chia, cùng đơn vị với d
alpha: góc tiếp xúc; dùng đúng đơn vị góc khi tính cos

BPFO: tần số phần tử lăn đi qua vòng ngoài
BPFI: tần số phần tử lăn đi qua vòng trong
BSF: tần số tự quay của phần tử lăn
FTF: tần số quay của vòng cách
Những quan hệ hình học này được giới thiệu trong tài liệu kỹ thuật SKF về hệ truyền động. Nên lấy hệ số tần số của đúng mã bạc đạn từ nhà sản xuất khi có, thay vì đoán kích thước bên trong từ đường kính ngoài.
Ví dụ giả định n = 1.470 vòng/phút, Z = 8, d/D = 0,2 và góc tiếp xúc bằng 0 cho fr = 24,5 Hz. Khi đó BPFO ≈ 78,4 Hz; BPFI ≈ 117,6 Hz; BSF ≈ 58,8 Hz; FTF ≈ 9,8 Hz. Đây là bộ hình học minh họa, không phải thông số gán cho một model Pentax hoặc Ebara.
Thực tế cần xét sai lệch do trượt, tải, góc tiếp xúc và độ chính xác tốc độ. Một đỉnh gần giá trị tính toán chưa đủ kết luận. Các họ hài, dải biên, xu hướng và vị trí đo mới giúp củng cố bằng chứng. Với lỗi phần tử lăn, có thể cần khảo sát cả thành phần 2 × BSF và điều chế liên quan, không chỉ một vạch BSF.
8. Với bơm biến tần, AI phải hiểu tốc độ đang thay đổi
Nếu bạc đạn trong ví dụ trên giảm từ 1.470 xuống 1.000 vòng/phút, BPFO lý tưởng chuyển từ 78,4 xuống khoảng 53,3 Hz. Thuật toán chỉ theo dõi một vùng cố định quanh 78,4 Hz có thể bỏ sót tín hiệu hoặc đánh giá sai mức độ.
Order = f / fr

Với ví dụ trên:
BPFO/fr = 3,2
BPFI/fr = 4,8
Chuẩn hóa theo bậc quay giúp theo dõi thành phần bám tốc độ. Khi tốc độ thay đổi ngay trong đoạn ghi, kỹ thuật order tracking hoặc chia đoạn phù hợp có thể cần thiết để giảm nhòe phổ. Chỉ chia tần số cho tốc độ trung bình không luôn đủ cho quá trình tăng giảm tốc nhanh.
Đối với động cơ không đồng bộ, tốc độ trục còn phụ thuộc trượt. Số Hz đầu ra biến tần là dữ liệu hữu ích nhưng phải hiểu sai số khi dùng để tính tần số bạc đạn. Cảm biến tốc độ hoặc phương pháp ước lượng đã được kiểm chứng giúp tăng độ tin cậy.
9. Những đặc trưng nên đưa vào mô hình
Đặc trưng là các đại lượng mô tả đoạn dữ liệu, giúp mô hình so sánh máy hiện tại với trạng thái đã biết. Có thể kết hợp đặc trưng miền thời gian, miền tần số, phổ bao và điều kiện vận hành.
RMS = sqrt[ (1/N) × Tổng(xi²) ]
Crest_factor = max(|xi|) / RMS

Kurtosis_Pearson = mean[(x - mean(x))^4]
                   / {mean[(x - mean(x))^2]}²

xi: tín hiệu dao động đã xử lý thành phần DC phù hợp
RMS giữ đơn vị của tín hiệu; hai chỉ số còn lại không có đơn vị.
RMS mô tả mức năng lượng trung bình; hệ số đỉnh và kurtosis nhạy với tính xung trong những điều kiện nhất định. Nhưng chúng cũng có thể tăng do va chạm bên ngoài hoặc cảm biến lỏng. Khi tổn thương nặng và xung xuất hiện dày hơn, một số chỉ số không còn tăng đơn điệu; không dùng chúng như thước đo tuổi thọ trực tiếp.
Nhóm đặc trưng theo cơ chế có thể gồm năng lượng quanh các họ BPFO/BPFI, tỷ lệ với nền phổ lân cận, các hài và dải biên. Nhóm bối cảnh gồm tốc độ, lưu lượng, áp suất, tải động cơ, nhiệt độ nước, thời gian từ lần bôi trơn gần nhất và trạng thái các bơm bên cạnh.
Phải ghi rõ dải tần và cách xử lý cho từng đại lượng. Gia tốc RMS tính trên toàn dải và gia tốc bao tính sau lọc không thể dùng chung một ngưỡng chỉ vì đều hiển thị chữ “g”. Thay đổi cấu hình xử lý cần được lưu như một thay đổi có ảnh hưởng tới dữ liệu.
10. Chọn loại AI theo dữ liệu đang có
| Hướng tiếp cận | Dữ liệu cần | Đầu ra phù hợp | Điểm cần kiểm soát |
|---|---|---|---|
| Thống kê đường nền và luật kỹ thuật | Dữ liệu trạng thái tốt theo chế độ, hiểu biết về máy. | Xu hướng và dấu hiệu vượt mức nền. | Là phương án đối chứng cần có; không nhất thiết phải gọi là AI. |
| Phát hiện bất thường, như Isolation Forest hoặc autoencoder | Dữ liệu bình thường đủ đại diện; quy trình kiểm tra dữ liệu bị nhiễm lỗi. | Điểm khác biệt so với trạng thái đã học. | Máy chạy ở chế độ mới có thể bị báo bất thường dù chưa hỏng. |
| Phân loại có giám sát, như mô hình cây hoặc mạng học sâu | Nhãn lỗi được xác nhận, nhiều thiết bị và điều kiện. | Nhóm lỗi có khả năng phù hợp với bằng chứng. | Mất cân bằng lớp, nhãn sai và khác biệt giữa trạm ảnh hưởng khả năng tổng quát. |
| Mô hình kết hợp hiểu biết cơ khí | Đặc trưng tần số bạc đạn, tốc độ, dữ liệu thủy lực và các trạng thái xác nhận. | Chẩn đoán có căn cứ để kiểm tra. | Phụ thuộc đúng mã bạc đạn, vị trí cảm biến và giả thiết cơ học. |
| Mô hình diễn biến suy giảm và tuổi thọ còn lại | Lịch sử suy giảm đủ dài, điều kiện tải và các mốc kết thúc được định nghĩa. | Dự báo có khoảng bất định trong phạm vi đã kiểm chứng. | Dữ liệu thay sớm, đổi chế độ và nhiều cơ chế lỗi làm bài toán khó hơn. |
Không nên mặc định mạng học sâu luôn tốt hơn mô hình đơn giản. Với ít sự kiện hỏng được xác nhận, mô hình dễ giải thích và hệ thống quản lý cảnh báo tốt có thể hữu ích hơn một bộ phân loại nhiều lớp nhưng thiếu dữ liệu đáng tin cậy.
AI tạo sinh có thể hỗ trợ viết báo cáo từ kết quả phân tích và nhật ký. Tuy nhiên, một mô hình ngôn ngữ chỉ nhận bảng RMS theo phút không thể khôi phục phổ bao đã bị bỏ đi. Không dùng câu trả lời trôi chảy thay cho bằng chứng từ cảm biến.
11. Phân biệt bạc đạn với xâm thực và các lỗi dễ nhầm
| Khả năng | Dấu hiệu có thể gặp | Cách kiểm tra bổ sung |
|---|---|---|
| Tổn thương bạc đạn | Xung lặp, họ tần số phù hợp hình học và tốc độ; xu hướng tại vùng ổ tăng. | Phổ bao, dạng sóng, nhiều hướng đo, mã bạc đạn và kiểm tra cơ khí. |
| Xâm thực hoặc khí trong dòng nước | Nhiễu dải rộng, dao động áp suất, tiếng ồn thay đổi theo điểm vận hành. | Áp hút, mức bể, nhiệt độ nước, lưu lượng, điều kiện hút và trạng thái van. |
| Mất cân bằng | Thành phần đồng bộ với một lần tốc độ quay có thể nổi bật. | Hướng rung, pha, tình trạng cánh và các phép kiểm tra cơ khí phù hợp. |
| Lệch trục hoặc lỏng cơ khí | Các thành phần theo tốc độ quay, nhiều hài hoặc biến đổi theo tải. | Căn tâm, chân máy, bulông, bệ, khớp nối và lực đường ống. |
| Cảm biến hoặc dây có vấn đề | Bước nhảy đột ngột, bão hòa thang đo, nhiễu bất thường, mất tính nhất quán. | Kiểm tra gắn cảm biến, nguồn, dây, thang đo và đo đối chứng. |
| Bôi trơn hoặc dòng điện qua bạc đạn | Có thể làm tăng tín hiệu cao tần, nhiệt hoặc tạo hư hỏng đường lăn. | Lịch bôi trơn, đúng loại mỡ, tình trạng phớt và kiểm tra điện chuyên môn khi cần. |
AI cần được phép trả lời “chưa đủ bằng chứng để phân loại” hoặc nhận nhiều khả năng cùng tồn tại. Xâm thực và hư hỏng bạc đạn có thể xuất hiện đồng thời; ép mọi dữ liệu vào đúng một nhãn sẽ che mất tình trạng phức hợp.
Hướng dẫn phân tích phổ của SKF cho thấy cần xem cấu trúc tần số khi đánh giá lỗi bạc đạn. Các mức phân loại rung tổng cho máy không được hiểu như một bộ ngưỡng chuyên biệt phát hiện mọi tổn thương ổ lăn từ sớm.
12. Đường nền phải đại diện cho vận hành bình thường thực sự
Trước khi thu dữ liệu “khỏe”, cần kiểm tra máy về lắp đặt, bôi trơn, tình trạng ổ đỡ và điều kiện thủy lực. Nếu máy đã có lỗi nhưng được dùng làm chuẩn, AI có thể học chính tình trạng đó là bình thường.
Đường nền cần bao phủ những tốc độ và tải thường gặp, các tổ hợp bơm chạy song song và sự thay đổi nhiệt độ liên quan. Khởi động, dừng, tăng tốc và vận hành ổn định nên được đánh dấu; có thể dùng mô hình hoặc logic riêng cho từng loại trạng thái thay vì trộn tất cả.
Một tháng dữ liệu ở duy nhất một mức tải không nhất thiết có giá trị hơn vài ngày đo được nhiều chế độ quan trọng. Cần kiểm tra độ phủ của trạng thái, không chỉ đếm số dòng trong cơ sở dữ liệu.
Nguyên tắc xây chương trình giám sát có thể tham khảo ISO 17359:2018. Việc chọn thuật toán nên nằm trong quy trình xác định máy quan trọng, dạng hư hỏng, phương pháp đo và hành động tiếp theo.
13. Tổ chức luồng dữ liệu từ cảm biến đến phiếu bảo trì
Một cấu trúc thực tế gồm cảm biến, bộ thu thập tại trạm, bước kiểm tra chất lượng, phần xử lý tín hiệu, mô hình phân tích và hệ quản lý cảnh báo. Kết quả có ích cần tới được người phụ trách kèm bằng chứng và nhiệm vụ kiểm tra cụ thể.
Bộ thu thập tại chỗ có thể tính đặc trưng rồi gửi dữ liệu gọn lên nền tảng. Tuy nhiên, nên giữ dạng sóng của các thời điểm bất thường và một lượng dữ liệu nền đại diện để chuyên gia kiểm tra lại. Nếu chỉ còn điểm số AI, rất khó đánh giá mô hình có nhầm lẫn hay không.
Mỗi bản ghi cần gắn đúng mã máy, điểm đo, hướng đo, thời gian, tốc độ, cấu hình lấy mẫu và phiên bản xử lý. Các nhãn như “bơm 1” bị đổi sau một lần sửa tủ có thể làm dữ liệu của hai máy bị ghép nhầm.
Khi mất mạng, hệ nên có lưu đệm và thể hiện rõ thời điểm dữ liệu cuối. Không hiển thị trạng thái khỏe mới chỉ vì không nhận được dữ liệu mới. Với tệp chứa dạng sóng lớn, cũng cần kiểm tra tính toàn vẹn và cơ chế tránh ghi trùng khi kết nối trở lại.
Đường giám sát nên được phân quyền và tách khỏi khả năng điều khiển không cần thiết. Tài khoản đọc dữ liệu không nên mặc nhiên có quyền sửa tham số biến tần; các thay đổi mô hình hoặc ngưỡng cần có nhật ký và khả năng quay lại phiên bản trước.
14. Dữ liệu công khai hữu ích nhưng không thay thế dữ liệu trạm bơm
Bộ dữ liệu bạc đạn của Case Western Reserve University được sử dụng rộng rãi để nghiên cứu. Theo mô tả của trường, các thí nghiệm gồm bạc đạn có lỗi tạo bằng gia công tia lửa điện trên một bệ thử động cơ, với điều kiện thử được ghi chép.
Bộ dữ liệu Paderborn có các trạng thái khỏe, lỗi nhân tạo và hư hỏng sinh ra từ thử tuổi thọ tăng tốc, cùng dữ liệu rung và dòng điện. Đây là tài nguyên hữu ích để phát triển phương pháp và kiểm tra cách xử lý dữ liệu.
Tuy vậy, máy bơm ngoài hiện trường còn có lực thủy lực, kết cấu lắp đặt, đường truyền rung và lịch vận hành khác bệ thử. Hư hỏng tự nhiên có thể không giống một vết lỗi được tạo sẵn. Bởi vậy, kết quả tốt trên dữ liệu công khai chỉ chứng minh hiệu quả trong phạm vi phép thử tương ứng.
Có thể dùng dữ liệu công khai để thử thuật toán, nhưng cần hiệu chỉnh và kiểm chứng trên thiết bị mục tiêu. Không gắn nhãn “đã xác nhận hỏng bạc đạn” cho dữ liệu nhà máy chỉ vì một mô hình được huấn luyện từ bệ thử trả về nhãn đó.
15. Tránh rò rỉ dữ liệu khi huấn luyện và kiểm tra
Rò rỉ dữ liệu xảy ra khi tập kiểm tra chứa thông tin quá gần hoặc có liên hệ không phù hợp với tập huấn luyện. Một lỗi thường gặp là cắt một bản ghi dài thành nhiều đoạn chồng lấn, rồi chia ngẫu nhiên các đoạn vào hai tập. Khi đó, mô hình có thể nhận ra dấu vết của bản ghi thay vì học khả năng phát hiện trên một máy mới.
Bản thảo nghiên cứu Towards a more realistic evaluation of machine learning models for bearing fault diagnosis phân tích vấn đề này và đề xuất đánh giá có xét danh tính bạc đạn. Đây là một nguồn nghiên cứu về phương pháp kiểm chứng, không phải chứng nhận hiệu quả cho một sản phẩm thương mại.
- Nếu mục tiêu là dự báo diễn biến tương lai trên cùng máy, dùng cách chia theo thời gian và ngăn các đoạn lân cận rò sang tập kiểm tra.
- Nếu mục tiêu là triển khai cho máy chưa từng thấy, cần giữ riêng thiết bị hoặc bạc đạn vật lý cho đánh giá.
- Giữ các đoạn thuộc cùng bản ghi và cùng sự kiện trong một nhóm; tránh để tín hiệu gần như giống nhau ở hai phía.
- Chỉ học bộ chuẩn hóa, chọn đặc trưng và hiệu chỉnh tham số từ phần dữ liệu được phép dùng để huấn luyện.
- Dùng tập xác thực để chọn ngưỡng; sau đó đánh giá trên tập kiểm tra chưa dùng để tối ưu.
- Kiểm tra thêm ở các chế độ tải và trạm khác nếu đó là phạm vi mà giải pháp cam kết phục vụ.
Chạy thử tại hiện trường trong chế độ chỉ đưa khuyến nghị là bước cần thiết. Kết quả cần được so với phương pháp giám sát hiện có để biết AI tạo thêm giá trị ở đâu và phát sinh loại cảnh báo giả nào.
16. Đánh giá bằng sự kiện, thời gian cảnh báo và công việc phát sinh
Hư hỏng thật thường hiếm hơn trạng thái bình thường. Một mô hình luôn báo “khỏe” vẫn có thể đạt tỷ lệ đúng rất cao nếu dữ liệu kiểm tra chủ yếu là máy khỏe. Vì vậy, không dùng accuracy làm chỉ số duy nhất.
Precision = TP / (TP + FP)
Recall = TP / (TP + FN)

TP: sự kiện cần phát hiện đã được cảnh báo đúng
FP: sự kiện cảnh báo được xác nhận là không đúng mục tiêu
FN: sự kiện cần phát hiện nhưng bị bỏ sót

Số cảnh báo giả / 1.000 giờ máy
  = FP × 1.000 / Tổng giờ vận hành được theo dõi hợp lệ
Ví dụ giả định có 10 sự kiện hư hỏng được xác nhận: hệ phát hiện được 8, bỏ sót 2 và phát sinh thêm 4 cảnh báo giả. Precision = 8/12 ≈ 66,7%; recall = 8/10 = 80%. Phải đọc hai chỉ số cùng nhau và xét hậu quả của từng dạng bỏ sót hoặc báo giả.
Định nghĩa “sự kiện” cần thống nhất. Một cảnh báo kéo dài một ngày không nên bị đếm thành hàng trăm sự kiện chỉ vì hệ gửi mỗi vài phút. Cần quy tắc gộp thông báo, thời gian ghép với kiểm tra xác nhận và cách xử lý nhiều cảnh báo trên cùng bạc đạn.
Các trường hợp chưa kiểm tra hoặc chưa đủ bằng chứng phải được giữ là chưa xác định, không tự đưa vào nhóm cảnh báo đúng hoặc giả. Đặc biệt, kết luận “không hỏng” không nên chỉ dựa vào việc máy vẫn chạy sau vài giờ.
Ngoài các tỷ lệ trên, nên theo dõi số giờ kỹ thuật viên phải kiểm tra, tỷ lệ dữ liệu hợp lệ, mức bao phủ chế độ tải và khoảng thời gian từ cảnh báo tới hành động. Thời gian hữu dụng phải đủ cho kiểm tra, chuẩn bị phụ tùng và bố trí dừng theo điều kiện thực tế của trạm.
17. Từ điểm bất thường đến cảnh báo có thể xử lý
Một cảnh báo tốt nên cho biết máy nào, vị trí nào, chế độ nào, tín hiệu nào đã đổi và cần làm gì tiếp. Ví dụ: “Ổ đỡ phía dẫn động có năng lượng phổ bao tăng lặp lại quanh họ BPFO trong cùng dải tốc độ; cần đo xác nhận và kiểm tra bôi trơn”. Thông báo như vậy hữu ích hơn một điểm sức khỏe 42/100 không giải thích.
Nên có bước kiểm tra chất lượng và phạm vi áp dụng trước khi phân loại. Nếu tốc độ hoặc tải nằm ngoài vùng đã được học, hệ cần thể hiện đây là chế độ chưa được kiểm chứng. Điểm bất thường cao trong trường hợp này chưa đủ để khẳng định máy hỏng.
Ví dụ logic khái niệm, không phải ngưỡng bảo vệ:

Nếu dữ liệu không hợp lệ:
    Báo lỗi đo; chưa kết luận tình trạng bạc đạn.
Nếu chế độ vận hành chưa được kiểm chứng:
    Đánh dấu ngoài phạm vi; yêu cầu đánh giá thêm.
Nếu bất thường lặp lại và có bằng chứng cơ khí phù hợp:
    Tạo cảnh báo cần kiểm tra.
Nếu đo xác nhận cho thấy hư hỏng hoặc tiến triển đáng kể:
    Lập kế hoạch xử lý theo mức độ quan trọng của máy.
Có thể dùng độ bền vững theo thời gian, chẳng hạn yêu cầu xuất hiện trong một số đoạn đo hợp lệ liên tiếp, để hạn chế xung nhiễu đơn lẻ. Tuy nhiên, các đoạn liền nhau thường có tương quan; ba lần báo không phải ba bằng chứng độc lập. Khoảng xác nhận không được kéo dài tới mức bỏ lỡ dạng hư hỏng phát triển nhanh.
Cảnh báo bảo trì cần tách với liên động bảo vệ. Các giới hạn dừng máy đã được thiết kế phải tiếp tục hoạt động tại chỗ theo cấu hình được phê duyệt; không chờ kết quả AI trên mạng khi tình trạng đã vượt giới hạn bảo vệ.
18. Ví dụ minh họa: phát hiện dấu hiệu vòng ngoài trên một bơm
Giả sử cụm bơm P-02 có tốc độ ổn định gần 1.470 vòng/phút, dữ liệu hình học bạc đạn theo ví dụ ở phần trên và cảm biến gắn tại vùng ổ đang theo dõi. Bảng sau là số liệu tự xây dựng để minh họa quy trình, không phải kết quả thử nghiệm thực tế hoặc hiệu quả đã được đo của một giải pháp AI.
| Thời điểm | Rung vận tốc RMS trong dải theo dõi | Chỉ số năng lượng họ BPFO, chuẩn hóa theo nền | Diễn giải và hành động |
|---|---|---|---|
| Ngày 0 | 2,0 mm/s | 1,0 | Mốc nền giả định; máy đã được kiểm tra trạng thái ban đầu. |
| Ngày 7 | 2,1 mm/s | 1,5 | Xu hướng lặp lại khiến hệ đề nghị đo xác nhận; không kết luận chỉ từ một giá trị. |
| Ngày 10 | 2,2 mm/s | 2,3 | Phổ bao cho thêm các thành phần phù hợp; điều kiện thủy lực chưa giải thích được xu hướng. |
| Ngày 12 | Kiểm tra khi đã dừng và cô lập máy | Không áp dụng | Trong kịch bản, kiểm tra xác nhận tổn thương đường lăn vòng ngoài. |
Các giá trị mm/s và chỉ số chuẩn hóa trong bảng không phải ngưỡng thay bạc đạn. Điểm đáng chú ý là rung tổng chỉ thay đổi ít, trong khi một nhóm tín hiệu có quan hệ với cơ chế lỗi thay đổi rõ hơn và được đo xác nhận.
Sau cảnh báo, kỹ thuật viên cần kiểm tra cảm biến, xem dạng sóng, xác nhận tốc độ và khảo sát điều kiện hút, lưu lượng. Chỉ khi những dữ liệu này củng cố nhận định mới quyết định mức ưu tiên dừng kiểm tra.
Từ ngày 7 tới ngày 12 là năm ngày từ cảnh báo đến kiểm tra trong kịch bản. Không được gọi đó là “dự báo chính xác trước khi máy hỏng năm ngày”, vì chưa biết thời điểm máy sẽ hỏng nếu tiếp tục chạy. Đây là khác biệt quan trọng khi báo cáo hiệu quả dự án.
19. Vì sao chưa nên vội hiển thị “còn 168 giờ sử dụng”?
Dự báo tuổi thọ còn lại cần định nghĩa “hết tuổi thọ” là gì: vượt giới hạn vận hành, đạt mức tổn thương khi kiểm tra hay mất chức năng. Những mốc này khác nhau và tạo ra nhãn khác nhau.
Trong thực tế, nhiều bạc đạn được thay theo kế hoạch trước khi mất chức năng. Ngày thay vì vậy không đồng nghĩa ngày hỏng tự nhiên. Dữ liệu dạng này cần được xử lý như thông tin chưa quan sát đầy đủ thời điểm kết thúc, thay vì ép thành một con số tuổi thọ tuyệt đối.
Tốc độ phát triển còn phụ thuộc tải, bôi trơn, nhiệt độ và các thay đổi sau cảnh báo. Ngoại suy một đường tăng rung tuyến tính đến một ngưỡng chỉ tạo ra ước tính dựa trên giả thiết, không tự trở thành dự báo đáng tin cậy.
Khi dữ liệu chưa đủ, đầu ra phù hợp hơn có thể là xu hướng đang ổn định hay xấu đi, bằng chứng thuộc nhóm nào và thời hạn cần kiểm tra. Nếu cung cấp dự báo định lượng, cần báo khoảng bất định, điều kiện áp dụng và kết quả kiểm chứng ngoài dữ liệu huấn luyện.
Tương tự, điểm số 0,9 từ bộ phân loại không mặc nhiên có nghĩa “90% khả năng hỏng”. Việc diễn giải thành xác suất cần đánh giá hiệu chuẩn trong bối cảnh triển khai và tỷ lệ lỗi thực tế.
20. Xác nhận hư hỏng và tìm nguyên nhân để AI học đúng
Khi tháo kiểm tra, nên lưu mã bạc đạn, vị trí lắp, ảnh các vùng tổn thương, tình trạng mỡ hoặc dầu, độ lắp ghép và nhận xét của người có chuyên môn. Cần phân biệt điều đã nhìn thấy với nguyên nhân đang suy đoán.
Ví dụ, quan sát được vết bong tróc ở vòng ngoài là một bằng chứng; kết luận nguyên nhân do thiếu mỡ cần thêm dữ liệu. Hướng dẫn SKF về phân tích hư hỏng theo ISO 15243 giúp tổ chức cách mô tả dạng tổn thương và tìm nguyên nhân.
Không mặc định cứ tăng rung cao tần là bơm thêm mỡ. Quá lượng, sai loại mỡ hoặc trộn không tương thích có thể tạo vấn đề khác. Chỉ thực hiện bôi trơn theo cấu hình ổ và quy trình của thiết bị, rồi ghi lại thời điểm để giải thích sự thay đổi tín hiệu.
Sau khi thay bạc đạn, tín hiệu giảm là thông tin hữu ích nhưng chưa đủ xác nhận chính xác nguyên nhân gốc. Quá trình sửa có thể đồng thời thay đổi căn tâm, lực đường ống hoặc độ chặt nền. Nếu không ghi lại, mô hình dễ học một nhãn đơn giản hóa quá mức.
Với hệ dùng biến tần, khi nghi ngờ dòng điện qua bạc đạn, cần kiểm tra chuyên môn về động cơ, nối đất và giải pháp phù hợp. AI đọc rung có thể nhận diện tổn thương nhưng không thay thế phép đo điện để xác định cơ chế phát sinh.
21. Áp dụng cho Pentax và Ebara: phải theo từng cấu hình thực tế
Khi triển khai cho máy bơm nước Pentax, trước tiên cần tạo hồ sơ riêng cho từng máy và ổ đang lắp. Không huấn luyện một mô hình rồi coi mọi máy cùng thương hiệu có cùng đường nền rung hoặc cùng hệ số tần số bạc đạn.
Trong nhóm máy bơm nước Pentax CM EN733, chẳng hạn Máy bơm nước Pentax CM32-160A công suất 4HP (3kW) nhập khẩu Ý và Máy bơm nước Pentax CM32-160B 3HP (2.2kW) nhập khẩu Ý, cần kiểm tra hồ sơ cơ khí và cấu hình động cơ tương ứng. Những tên model này không đủ để tự suy ra mã bạc đạn hoặc gán các tần số minh họa 78,4 Hz và 117,6 Hz trong bài.
Với máy bơm nước Pentax CMS, vật liệu đầu bơm và bố trí cụm máy cũng không thay thế được thông tin vị trí ổ đỡ thực tế. Sau khi thay động cơ hoặc sửa cụm trục, cần cập nhật hồ sơ trước khi tiếp tục đánh giá tự động.
Cách làm tương tự áp dụng cho máy bơm nước Ebara. Dữ liệu từ máy bơm Ebara 3M có thể hữu ích cho nghiên cứu chuyển giao mô hình, nhưng không tự bảo đảm mô hình hoạt động tốt trên máy bơm nước Ebara 3D hoặc một trạm có nền, đường ống và điều kiện hút khác.
Ngay cả hai máy cùng model, một máy hoạt động gần điểm thiết kế và một máy thường xuyên bị tiết lưu sâu có thể có tải ổ đỡ và tín hiệu khác nhau. So sánh giữa các máy chỉ có ý nghĩa khi điều kiện vận hành và hệ đo đã được chuẩn hóa phù hợp.
22. Lộ trình triển khai từ một nhóm bơm quan trọng
Bước 1 — Xác định vấn đề cần giải quyết. Chọn nhóm máy có hậu quả dừng rõ ràng, lịch sử lỗi hoặc nhu cầu cải thiện kiểm tra. Xác định dạng tổn thương mục tiêu, dữ liệu hiện có và ai sẽ tiếp nhận cảnh báo.
Bước 2 — Kiểm tra máy và hệ đo. Xác nhận tình trạng ban đầu, mã bạc đạn, vị trí cảm biến, chất lượng dạng sóng và dữ liệu tốc độ. Làm rõ quyền sở hữu và khả năng xuất dữ liệu trước khi triển khai quy mô lớn.
Bước 3 — Xây đường nền theo chế độ. Thu đủ các tình huống vận hành đại diện; ghi riêng trạng thái chưa kiểm chứng. Thiết lập phương pháp giám sát thông thường để làm đối chứng.
Bước 4 — Chạy AI ở chế độ đưa khuyến nghị. Mọi cảnh báo phải được xem xét cùng dữ liệu kỹ thuật. Ghi cả cảnh báo đúng, giả, chưa xác định và các sự kiện mà hệ bỏ sót.
Bước 5 — Đánh giá trước khi mở rộng. Xem số sự kiện đủ bằng chứng, khối lượng kiểm tra phát sinh, thời gian phản ứng và sự khác biệt giữa máy. Một đợt thử ngắn không có hư hỏng thật có thể chứng minh hệ thu dữ liệu ổn định, nhưng chưa chứng minh được recall đối với lỗi hiếm.
Bước 6 — Quản lý thay đổi lâu dài. Kiểm tra lại sau khi đổi cảm biến, thay bạc đạn, sửa nền, thay động cơ hoặc đổi chế độ vận hành. Có thể cần đường nền mới; không để mô hình tự học mọi dữ liệu gần đây rồi dần coi quá trình xuống cấp là bình thường.
Với đội đang quản lý nhiều máy bơm nước công nghiệp Pentax, triển khai từng nhóm có kiểm chứng giúp chuẩn hóa quy trình trước khi nhân rộng sang cả nhà máy.
23. Đánh giá chi phí và yêu cầu nhà cung cấp chứng minh điều gì?
Chi phí không chỉ gồm cảm biến và giấy phép phần mềm. Cần tính lắp đặt, thu thập và lưu dữ liệu, tích hợp, gán nhãn, chuyên gia xác nhận, bảo trì cảm biến, cập nhật mô hình và thời gian đội vận hành xử lý thông báo.
Lợi ích ròng ước tính trong kỳ
  = Chi phí tổn thất được giảm có căn cứ
    - Chi phí đo, phần mềm, tích hợp và vận hành bổ sung

Không cộng toàn bộ giá trị một lần dừng máy giả định
thành tiền tiết kiệm nếu chưa có căn cứ về rủi ro thực tế.
Nhà cung cấp nên làm rõ kết quả được đo trên dữ liệu phòng thí nghiệm hay dữ liệu hiện trường, có giữ riêng máy cho kiểm tra hay không và thế nào được tính là một cảnh báo đúng. Cũng cần biết hệ làm gì với lỗi chưa từng thấy, cảm biến hỏng hoặc tốc độ nằm ngoài vùng đã học.
Yêu cầu xem được dạng sóng, phổ và nguyên nhân tạo cảnh báo giúp nhà máy tự kiểm tra. Nếu nền tảng chỉ cung cấp điểm sức khỏe mà không có dữ liệu truy vết, việc xác nhận và chuyển đổi giải pháp sau này sẽ khó hơn.
Hiệu quả cuối cùng phải gắn với quyết định bảo trì: phát hiện được vấn đề có ý nghĩa, giảm bỏ sót, không tạo khối lượng báo giả quá lớn và giúp can thiệp đúng thời điểm. Số lượng màn hình hoặc số mô hình sử dụng không phải thước đo thay thế.
24. Giải đáp các câu hỏi thường gặp
Chỉ dùng cảm biến nhiệt độ có phát hiện sớm hỏng bạc đạn được không?
Nhiệt độ có thể giúp nhận ra một số tình trạng bất thường, nhưng thường không đủ để phân loại tổn thương nhỏ trên đường lăn. Cần chọn tín hiệu theo cơ chế lỗi; với nhiều ứng dụng ổ lăn, dạng sóng rung và phân tích bao cung cấp thông tin bổ sung quan trọng.
Cảm biến không dây gửi chậm có dùng được không?
Có thể, nếu cảm biến vẫn lấy mẫu tại chỗ đủ nhanh, có dải tần phù hợp và chu kỳ đo đáp ứng tốc độ phát triển lỗi cần theo dõi. Phải xem thông số đo thực tế, không chỉ chu kỳ gửi lên ứng dụng.
AI có thể hoạt động khi chưa có mẫu bạc đạn hỏng tại nhà máy không?
Có thể bắt đầu bằng mô hình bất thường từ dữ liệu trạng thái tốt. Đầu ra ban đầu nên là yêu cầu kiểm tra và bằng chứng khác thường, chưa khẳng định đã phân loại chính xác mọi dạng hỏng.
Có dùng một ngưỡng rung chung cho mọi bạc đạn được không?
Không nên. Ngưỡng phụ thuộc cách đo, dải lọc, tốc độ, kết cấu và mục tiêu. Ngưỡng rung tổng của máy không đồng nhất với ngưỡng phổ bao để phát hiện tổn thương sớm.
Có cần thay bạc đạn ngay khi AI báo bất thường?
Cần kiểm tra mức độ, xu hướng và bằng chứng theo quy trình. Cảnh báo có thể đến từ cảm biến, điều kiện thủy lực hoặc thay đổi chế độ. Nếu đã xuất hiện dấu hiệu nghiêm trọng hoặc chạm giới hạn bảo vệ, phải xử lý theo quy định vận hành của thiết bị.
Thay bạc đạn xong có tiếp tục dùng đường nền cũ không?
Nên giữ đường nền cũ để so sánh lịch sử nhưng cần xác nhận lại trạng thái sau sửa. Loại bạc đạn, điều kiện lắp, mỡ, căn tâm và cảm biến có thể đã thay đổi; mô hình phải biết các thay đổi đó.
25. Bắt đầu từ tín hiệu tốt và một quy trình xác nhận rõ ràng
Ứng dụng AI hiệu quả cho bạc đạn bắt đầu từ đúng vị trí đo, đúng dạng sóng, đúng tốc độ và đúng hồ sơ thiết bị. Mô hình sau đó giúp phát hiện sự khác biệt, kết hợp nhiều bằng chứng và ưu tiên công việc. Kiểm tra thực tế cung cấp phản hồi để hệ thống ngày càng phù hợp với nhà máy.
Khi trao đổi phương án giám sát với Lạc Hồng và đơn vị cung cấp giải pháp, nên chuẩn bị danh sách bơm, cấu hình động cơ, mã bạc đạn, lịch sử sửa chữa, dải tốc độ và dữ liệu vận hành hiện có. Mục tiêu cần thống nhất là phát hiện đủ sớm để đưa ra quyết định có căn cứ, đồng thời biết rõ khi nào hệ thống chưa đủ dữ liệu để kết luận.
