Tư vấn
Dùng AI để phân biệt lỗi bạc đạn, lệch trục, mất cân bằng cánh bơm và cavitation
Bài viết tập trung vào phương pháp chẩn đoán phân biệt cho bơm ly tâm có ổ lăn. Bạc trượt, các cấu hình trục đặc biệt hoặc máy nhiều cấp có thể cần bổ sung phương pháp riêng. Những ví dụ trong bài là kịch bản minh họa, không phải ngưỡng bảo vệ hoặc kết quả đo của một sản phẩm AI.
1. Phát hiện bất thường khác với xác định nguyên nhân
Phát hiện bất thường trả lời câu hỏi máy đang khác trạng thái đã biết ở đâu. Chẩn đoán phân biệt phải xem khả năng nào giải thích tốt nhất các dấu hiệu và khả năng nào chưa thể loại trừ. Hai nhiệm vụ cần dữ liệu và cách đánh giá khác nhau.
Máy có thể rung cao vì nền yếu, cộng hưởng, lỏng cơ khí, khí lọt hoặc nhiễu từ thiết bị bên cạnh. Một mô hình chỉ có bốn nhãn lỗi sẽ dễ gán những trường hợp đó vào nhãn gần nhất, dù tất cả bốn nhãn đều chưa đúng.
Vì vậy, cần có trạng thái bình thường, dữ liệu đo không hợp lệ, chế độ chưa được kiểm chứng và chưa đủ bằng chứng. Với lỗi phức hợp, đầu ra nên cho phép nhiều khả năng cùng tồn tại.
Đối với máy bơm nước Pentax, hồ sơ cấu hình và trạng thái vận hành của từng máy là nền tảng. Cùng thương hiệu không có nghĩa cùng đường nền rung hoặc cùng bộ tần số bạc đạn.
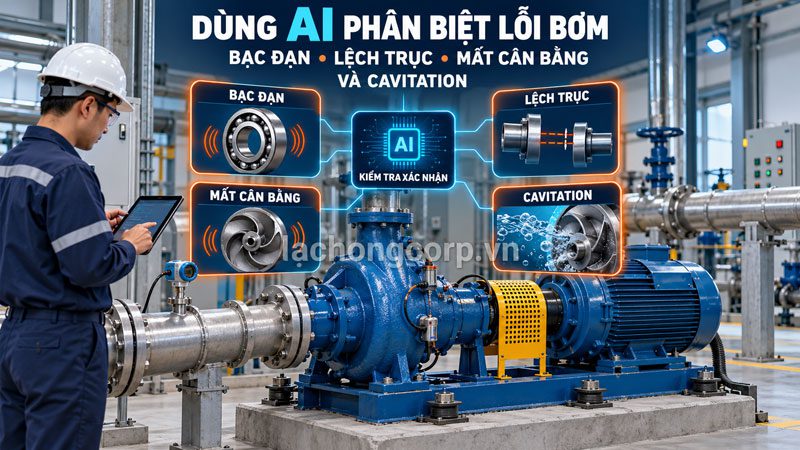
2. Bốn nhóm lỗi có những dấu hiệu nào?
| Khả năng | Dấu hiệu rung có thể gặp | Dữ liệu đối chiếu | Kiểm tra xác nhận |
|---|---|---|---|
| Hư hỏng bạc đạn | Xung lặp, họ tần số liên quan hình học ổ trong phổ bao, hài và dải biên. | Tốc độ, mã ổ, vị trí đo, bôi trơn, nhiệt độ. | Đo bao đối chứng, kiểm tra bôi trơn và cơ khí; kiểm tra ổ khi có chỉ định. |
| Lệch trục | Thành phần theo tốc độ quay và hài; rung dọc trục hoặc quan hệ pha có thể đáng chú ý. | Tải, nhiệt, cấu hình khớp nối, chân máy, lực đường ống. | Đo căn tâm, soft foot, độ đảo và ứng suất đường ống. |
| Mất cân bằng cánh hoặc cụm quay | Thành phần 1× có thể nổi bật ở hướng xuyên tâm, tương đối ổn định tại cùng chế độ. | Tốc độ, pha, tình trạng cánh, bám cặn, cộng hưởng. | Kiểm tra cánh và trục; cân bằng theo quy trình khi đã xác nhận. |
| Cavitation | Nhiễu dải rộng, xung hoặc biến đổi cao tần; có thể kèm dao động áp và tiếng ồn. | Áp hút tuyệt đối, nhiệt độ nước, mức bể, Q, tốc độ, NPSH. | Đánh giá điều kiện thủy lực và phản ứng khi đưa máy về chế độ phù hợp. |
Dấu hiệu không phải duy nhất cho một lỗi. Bạc đạn tổn thương có thể còn rung tổng thấp; cavitation có thể chưa làm nhiệt ổ tăng; mất cân bằng có thể bị cộng hưởng khuếch đại. Mỗi kết luận cần nhiều bằng chứng nhất quán.
3. Dữ liệu tối thiểu phải giữ được thông tin chẩn đoán
Ưu tiên dạng sóng gia tốc tại vị trí gần ổ đỡ, đo hướng xuyên tâm và dọc trục theo cấu hình. Rung vận tốc hỗ trợ đánh giá thành phần tần số thấp; phổ bao gia tốc hỗ trợ khảo sát xung từ ổ lăn.
Tốc độ trục cần gắn với từng đoạn đo. Khi cần phân tích pha theo quay hoặc theo dõi tốc độ thay đổi, phải có tín hiệu tham chiếu phù hợp. Pha giữa các điểm rung cũng cần đo đồng bộ, cùng quy ước hướng và cùng phương pháp.
Về thủy lực, cần áp hút, áp đẩy, lưu lượng, nhiệt độ nước, mức bể và trạng thái van. Dòng điện, công suất và nhiệt ổ là dữ liệu bổ trợ; dòng RMS lưu mỗi phút không thay thế dạng sóng dòng để phân tích phổ.
Cần phân biệt dữ liệu chậm của SCADA với dạng sóng áp nhanh. Áp trung bình giúp đánh giá điều kiện hút nhưng không ghi lại đầy đủ dao động áp cao tần. Nếu bài toán cần phân tích dao động đó, cảm biến và bộ thu phải có băng thông tương ứng.
Một cảm biến gửi mỗi mười phút vẫn có thể hữu ích nếu nó thu dạng sóng nhanh tại chỗ. Chu kỳ gửi và tần số lấy mẫu là hai đại lượng khác nhau.
4. Bắt đầu bằng kiểm tra chất lượng đo
Cảm biến lỏng có thể tạo xung giả; thang đo bão hòa làm méo dạng sóng; dây nhiễu làm xuất hiện các thành phần không liên quan máy. AI không nên chẩn đoán lỗi thiết bị từ một đoạn đo đã hỏng.
Mỗi điểm cần mã máy, hướng đo, ảnh vị trí và cách gắn. Đo trên nắp che hoặc vỏ mỏng không tương đương đo ở vùng ổ đỡ. Khi đổi vị trí hoặc bộ lọc, cần lưu phiên bản và xem lại đường nền.
Kiểm tra mất mẫu, đồng bộ thời gian, đơn vị và cách tính. Giá trị RMS, peak, gia tốc bao và vận tốc trong các dải khác nhau không được trộn thành một chỉ số như thể cùng phép đo.
Nếu chất lượng không đạt, đầu ra thích hợp là yêu cầu kiểm tra hệ đo. Một cảnh báo lỗi cảm biến cần tách khỏi cảnh báo hỏng bạc đạn.
5. Chuẩn hóa theo tốc độ: hiểu 1×, 2× và tần số qua cánh
fr = n / 60
Order = f / fr
fBPF = Zblade × fr

n: tốc độ trục, vòng/phút
fr: tần số quay, Hz
f: tần số đang khảo sát, Hz
Zblade: số cánh của bánh công tác
fBPF: tần số qua cánh, Hz

Ví dụ giả định:
n = 1.470 vòng/phút
Zblade = 6

fr = 24,5 Hz
1× = 24,5 Hz
2× = 49 Hz
fBPF = 147 Hz = 6×
Đỉnh tại tần số qua cánh có thể xuất hiện trong máy khỏe do tương tác thủy lực. Nó không đồng nghĩa mất cân bằng khối lượng cánh. Mất cân bằng khối lượng thường được khảo sát qua thành phần đồng bộ 1× và các bằng chứng liên quan.
Với biến tần, các thành phần bám tốc độ dịch chuyển khi máy đổi tốc độ. Theo dõi một dải Hz cố định có thể bỏ sót. Khi tốc độ thay đổi ngay trong bản ghi, cần order tracking hoặc cách phân đoạn phù hợp; chia cho tốc độ trung bình chưa luôn đủ.
Tần số đầu ra biến tần không hoàn toàn đồng nhất với tốc độ trục của động cơ không đồng bộ. Sai số tốc độ có thể làm sai vùng tìm tần số bạc đạn, nên phải hiểu nguồn tốc độ và độ chính xác.
6. Lỗi bạc đạn: ưu tiên cấu trúc xung và phổ bao
Một vùng tổn thương đường lăn có thể tạo xung khi phần tử lăn đi qua. Phổ bao tìm nhịp lặp của xung trong dải đã chọn, giúp bổ sung thông tin mà rung tổng có thể che khuất.
Cần dùng mã bạc đạn thực đang lắp để xác định các họ BPFO, BPFI, BSF và FTF. Tần số phụ thuộc hình học và tốc độ; các giá trị lý thuyết còn có sai lệch do trượt và điều kiện tải.
Không kết luận chỉ từ một vạch gần BPFO. Hãy xem các hài, dải biên, tính lặp, xu hướng và vị trí đo. Xung do cavitation, va chạm hoặc cảm biến lỏng cũng có thể làm tăng mức cao tần.
SKF có hướng dẫn về acceleration enveloping và giới hạn diễn giải. Trong ứng dụng AI, phổ bao là một nhóm bằng chứng, không phải nhãn lỗi tự động.
Nhiệt độ tăng hoặc lịch bôi trơn bất thường có thể củng cố nhận định, nhưng thiếu tăng nhiệt không loại trừ lỗi sớm. Không tự châm thêm mỡ chỉ vì phổ cao tần tăng; cần theo loại ổ và quy trình thiết bị.
7. Lệch trục: cần hướng rung, pha và phép đo căn tâm
Ở cụm bơm–động cơ có khớp nối, lệch góc hoặc lệch song song có thể tạo tải tuần hoàn lên trục và ổ. Dấu hiệu có thể gồm thành phần theo tốc độ quay, các hài và rung dọc trục, nhưng không có quy tắc 2× luôn đúng cho mọi cấu hình.
Quan hệ pha giữa các điểm hai bên khớp nối có thể giúp phân biệt, nếu đo cùng hệ tham chiếu và quy ước hướng. Không áp một giá trị chênh pha lý tưởng thành điều kiện bắt buộc cho mọi máy.
Cần kiểm tra soft foot, bulông, bệ và lực đường ống. Một cụm được căn tốt khi chưa nối ống có thể bị biến dạng sau khi siết mặt bích. Giãn nở nhiệt cũng có thể làm trạng thái khi nóng khác khi nguội.
Với bơm monobloc, không có nhiệm vụ căn khớp nối rời như cụm ghép riêng. Tuy vậy vẫn cần xem sai lệch lắp, độ đảo, chân máy và lực ngoài; AI phải biết cấu hình trước khi đề xuất thao tác.
Kiểm tra căn tâm là bước xác nhận quan trọng. Phổ rung tạo giả thuyết, nhưng không thay thế số đo cơ khí để quyết định chỉnh máy.
8. Mất cân bằng cánh: đỉnh 1× chưa chứng minh nguyên nhân nằm ở cánh
Mất cân bằng khối lượng tạo lực quay đồng bộ với trục. Có thể xuất hiện rung xuyên tâm 1× nổi bật và quan hệ pha tương đối ổn định khi tốc độ, tải và kết cấu không đổi.
F_unbalance = m × e × omega²
omega = 2 × pi × n / 60

m × e: lượng mất cân bằng, kg.m
omega: tốc độ góc, rad/s
F_unbalance: lực kích thích, N
Lực tăng theo bình phương tốc độ trong mô hình trên, nhưng biên độ rung đo không bắt buộc tăng đúng bình phương. Độ cứng, giảm chấn và cộng hưởng của hệ thay đổi đáp ứng. Không dùng một đường biên độ–tốc độ đơn giản để kết luận chắc chắn.
Đỉnh 1× có thể liên quan cánh bám cặn, mất vật liệu, trục cong, cụm quay khác hoặc cộng hưởng. AI quan sát rung thường chỉ đủ đề xuất nhóm nghi ngờ mất cân bằng hoặc kích thích đồng bộ; chưa đủ xác định chính xác phần cánh.
Kiểm tra cánh về bám bẩn, hư hỏng và độ lắp; kiểm tra trục, nền và các nguyên nhân khác trước khi cân bằng. Không cân bằng để bù một lỗi lỏng hoặc cấu hình lắp sai.
Cân bằng tại hiện trường cần quy trình và người có chuyên môn. Không tự gắn khối lượng thử chỉ từ nhãn AI mà chưa kiểm tra giới hạn cơ khí và điều kiện máy.
9. Cavitation: cần chứng cứ thủy lực đi cùng rung
Cavitation là sự hình thành rồi sụp đổ bọt hơi khi điều kiện áp suất cục bộ thay đổi. Tín hiệu có thể gồm nhiễu dải rộng, xung, tiếng ồn và thay đổi hiệu năng, nhưng không có một hình phổ duy nhất cho mọi mức độ và bơm.
Với bể hút hở:

NPSHa = Patm/(rho × g) + (zwater - zpump)
        - hsuction - Pv/(rho × g)

Patm: áp suất khí quyển tuyệt đối
Pv: áp suất hơi tại nhiệt độ nước
hsuction: tổn thất từ bể tới mặt chuẩn hút

Các thành phần quy về m cột chất lỏng.
Phải dùng áp tuyệt đối khi đánh giá NPSH, biết vị trí đo và hiệu chỉnh phù hợp. Cảm biến áp gauge cần quy đổi với áp khí quyển tại trạm; nhiệt độ nước quyết định áp suất hơi.
Hydraulic Institute giải thích NPSH3 và margin. NPSHa bằng NPSH3 không có nghĩa hoàn toàn chưa cavitation; thiết kế cần margin phù hợp. Đồng thời phải xem vùng vận hành vì tái tuần hoàn ở lưu lượng thấp cũng có thể gây vấn đề thủy lực.
Khí lọt không đồng nghĩa cavitation. Xoáy hút, hở đường hút hoặc nước mang khí có thể làm bơm ồn và rung. AI cần giữ khả năng này trong chẩn đoán phân biệt, thay vì gọi mọi nhiễu cao tần là xâm thực.
Đo xác nhận nên đánh giá mức bể, lọc hút, van, nhiệt độ và Q. Nếu thay đổi vận hành, chỉ thực hiện trong giới hạn đã duyệt; không cố gây xâm thực bằng đóng van hút để kiểm tra.
10. Phân biệt bạc đạn với cavitation khi cả hai đều tăng cao tần
Hãy hỏi tín hiệu có họ tần số ổ lăn lặp lại theo tốc độ hay chủ yếu là năng lượng dải rộng biến đổi theo điều kiện dòng. Cũng cần xem vị trí: vùng ổ và vỏ bơm có đường truyền rung khác nhau, nhưng vị trí mạnh nhất không tự xác định nguồn duy nhất.
Nếu cao tần tăng đồng thời mức bể giảm, áp hút giảm và dao động thủy lực tăng, giả thuyết thủy lực được củng cố. Nếu họ tần số bạc đạn vẫn tiến triển khi đã đưa điều kiện hút về trạng thái phù hợp, cần khảo sát ổ đỡ sâu hơn.
Phản ứng sau điều chỉnh không phải chứng minh tuyệt đối. Giảm tốc có thể đồng thời giảm cavitation và thay đổi kích thích từ bạc đạn. Khi so trước–sau, phải hiểu yếu tố nào thay đổi và chuẩn hóa tương ứng.
Hai lỗi có thể cùng tồn tại: cavitation kéo dài có thể làm tăng tải và góp phần hư hỏng cơ khí. Sửa đường hút không bảo đảm mọi tổn thương thứ cấp biến mất.
11. Phân biệt lệch trục với mất cân bằng
So sánh 1×, 2× và các hài theo nhiều hướng, kết hợp pha và cấu hình khớp nối. Một tín hiệu xuyên tâm 1× nổi bật có thể gợi ý mất cân bằng; rung dọc trục và bằng chứng căn tâm có thể củng cố lệch trục. Đây là dấu hiệu tương đối, không phải cây quyết định cứng.
Cần xét trục cong, soft foot và cộng hưởng. Nếu chỉ đo một hướng ở một điểm, mô hình thiếu thông tin để phân biệt nhiều nguồn kích thích có cùng tần số.
Đo căn tâm và kiểm tra cánh khi dừng theo kế hoạch giúp xác nhận. Nếu vừa căn tâm vừa vệ sinh cánh, ghi cả hai thao tác; không gán toàn bộ mức giảm rung cho một nguyên nhân.
Vibration Diagnostic Guide của SKF nhấn mạnh các dấu hiệu điển hình và nhu cầu phân tích máy cụ thể. Mô hình AI cũng cần giữ tinh thần đó, không biến dấu hiệu thường gặp thành kết luận duy nhất.
12. Đặc trưng đầu vào nên mang ý nghĩa vật lý
Có thể dùng biên độ và năng lượng quanh 1×, 2×, các hài, tần số qua cánh, họ tần số bạc đạn, mức dải rộng và tính xung. Bổ sung tỷ lệ hướng dọc–xuyên tâm, thông tin pha khi đủ chất lượng và xu hướng theo thời gian.
RMS = sqrt[mean(x²)]
Crest_factor = max(abs(x)) / RMS

Z_feature = (Feature - mu_regime) / sigma_regime

mu_regime, sigma_regime:
thống kê đường nền của cùng chế độ đã xác nhận khỏe.

Không dùng phép chuẩn hóa
khi sigma không đủ tin cậy.
RMS và hệ số đỉnh không phải nhãn lỗi. Chúng có thể cùng tăng ở các nguyên nhân khác nhau. Đặc trưng chỉ có ý nghĩa khi dải lọc, đơn vị, vị trí và tốc độ được quản lý nhất quán.
Không chỉ đưa tốc độ vào để mô hình tự đoán: nên tổ chức so sánh theo chế độ và bậc quay. Với dữ liệu áp, cũng nên phân biệt giá trị trung bình, dao động chậm và dạng sóng nhanh.
FFT, lọc bao và thống kê là xử lý tín hiệu; chúng không tự thân đều là AI. Phần học máy sử dụng các đầu vào đó để nhận diện quan hệ phức tạp và kết hợp bằng chứng.
13. Chọn mô hình theo dữ liệu, không theo mức độ phức tạp
| Hướng | Phù hợp khi | Điều cần kiểm soát |
|---|---|---|
| Luật và thống kê theo chế độ | Có kiến thức máy và dữ liệu khỏe. | Là phương án đối chứng; tránh ngưỡng chung cho mọi máy. |
| Phát hiện bất thường | Ít mẫu lỗi, nhiều dữ liệu bình thường đã xác nhận. | Không coi điểm bất thường là chẩn đoán loại lỗi. |
| Phân loại trên đặc trưng | Có nhãn lỗi đủ tin cậy và phạm vi vận hành đại diện. | Chia dữ liệu theo máy và sự kiện; giải thích đầu ra. |
| Mạng học sâu trên dạng sóng hoặc ảnh phổ | Dữ liệu đủ đa dạng và có kiểm chứng ngoài mẫu. | Khả năng học nhiễu hoặc dấu vết bệ thử thay vì cơ chế lỗi. |
| Mô hình kết hợp nhiều nguồn | Có rung, tốc độ và dữ liệu thủy lực đồng bộ. | Thiếu tín hiệu, lệch thời gian và các chế độ chưa được học. |
Không nhất thiết dùng mạng sâu ngay từ đầu. Một mô hình đơn giản có đầu vào tốt, được kiểm chứng và gắn với quy trình xử lý có thể hữu ích hơn bộ phân loại phức tạp thiếu nhãn thật.
AI tạo sinh có thể viết báo cáo từ các kết quả đã tính. Nó không khôi phục được dạng sóng đã bị bỏ đi từ một bảng RMS và không thay thế bộ phân tích tín hiệu hoặc chuyên gia xác nhận.
14. Lỗi đồng thời cần nhãn và thiết kế đánh giá riêng
Nếu lệch trục làm bạc đạn quá tải rồi tổn thương, hai nhóm lỗi có thể cùng có bằng chứng. Một mô hình đa nhãn có thể phù hợp hơn mô hình buộc chọn đúng một loại, nhưng phải được huấn luyện và đánh giá với dữ liệu tương ứng.
Nếu chưa có dữ liệu lỗi kết hợp, đầu ra nên nêu nhiều giả thuyết và giới hạn. Không diễn giải bốn điểm số độc lập như bốn xác suất chắc chắn khi hệ chưa được hiệu chuẩn.
Cần tách “tổn thương quan sát được” khỏi “nguyên nhân gốc”. Xác nhận bạc đạn có vết rỗ chưa chứng minh nguyên nhân ban đầu là bôi trơn; còn phải xét căn tâm, tải, dòng điện qua ổ và các điều kiện khác.
15. Gán nhãn từ kiểm tra thực tế
Phiếu bảo trì cần ghi vị trí, bằng chứng, ảnh, số đo và thao tác. Nhãn “bạc đạn hỏng” chỉ vì đã thay bạc đạn là dữ liệu yếu nếu không biết tình trạng tháo ra.
Với lệch trục, lưu số đo trước–sau. Với mất cân bằng, lưu tình trạng cánh và kết quả cân bằng. Với nghi ngờ cavitation, lưu tính toán điều kiện hút, biến vận hành và các bằng chứng thủy lực.
Ghi rõ mức nhãn: đã xác nhận, có khả năng, chưa xác định. Đừng dùng nhãn AI của tuần trước làm sự thật để huấn luyện lại, vì có thể tạo vòng lặp khuếch đại sai lầm.
Những dữ liệu sửa nhiều hạng mục cùng lúc vẫn hữu ích nhưng khó quy nguyên nhân. Cần giữ hồ sơ đầy đủ thay vì ép thành một nhãn đơn giản để thuận tiện huấn luyện.
16. Kiểm chứng để mô hình không chỉ nhớ từng bản ghi
Cắt một dạng sóng dài thành nhiều cửa sổ rồi chia ngẫu nhiên có thể khiến các đoạn gần như giống nhau xuất hiện ở cả huấn luyện và kiểm tra. Kết quả cao khi đó chưa chứng minh khả năng trên máy khác hoặc sự kiện mới.
- Giữ các cửa sổ của cùng bản ghi và sự kiện trong cùng nhóm.
- Đánh giá theo thời gian nếu mục tiêu là theo dõi tương lai trên cùng máy.
- Giữ riêng thiết bị nếu mục tiêu là triển khai sang máy chưa thấy.
- Học chuẩn hóa và chọn đặc trưng từ dữ liệu huấn luyện.
- Chọn ngưỡng trên tập xác thực, không tối ưu liên tục trên tập kiểm tra.
- Kiểm tra chế độ tải, tốc độ, nguồn nước và cấu hình cảm biến khác nhau.
Nghiên cứu của Sunal và cộng sự về dữ liệu bơm thực tế sử dụng phân loại nhị phân với học chuyển giao. Nó cho thấy có nghiên cứu ngoài bệ thử, nhưng không chứng minh một hệ bất kỳ phân biệt chính xác cả bốn lỗi của bài này.
Chạy ở chế độ đưa khuyến nghị trước khi giao vai trò vận hành quan trọng. Các giới hạn bảo vệ tại chỗ phải tiếp tục hoạt động, độc lập với việc mô hình hoặc mạng có sẵn hay không.
17. Đo hiệu quả bằng từng lỗi và khối lượng cảnh báo
Precision_k = TP_k / (TP_k + FP_k)
Recall_k = TP_k / (TP_k + FN_k)

k: nhóm lỗi đang đánh giá
TP: sự kiện cảnh báo đúng
FP: sự kiện cảnh báo sai mục tiêu
FN: sự kiện cần phát hiện nhưng bị bỏ sót

Cảnh báo giả/1.000 giờ máy
  = FP × 1.000 / giờ theo dõi hợp lệ
Cần ma trận nhầm lẫn để xem hệ nhầm bạc đạn thành cavitation hay lệch trục thành mất cân bằng bao nhiêu lần. Accuracy tổng có thể che hiệu quả kém ở nhóm lỗi hiếm.
Gộp thông báo lặp theo quy tắc sự kiện. Trường hợp chưa kiểm tra không tự được tính là đúng hoặc giả. Báo thêm tỷ lệ dữ liệu hợp lệ, tỷ lệ chưa đủ bằng chứng và số giờ kỹ thuật viên phải xác nhận.
Đánh giá thời gian cảnh báo hữu dụng theo mốc được xác nhận. Nếu máy được sửa sớm, không thể tự biết ngày nó sẽ mất chức năng nếu tiếp tục chạy; tránh quảng cáo số ngày dự báo từ khoảng thời gian đến ngày sửa.
18. Ví dụ: cùng tăng rung nhưng bốn hướng xử lý khác nhau
Giả sử bốn bơm đều có rung tổng tăng so với nền. Bảng sau là kịch bản tự xây dựng, không phải dữ liệu đo hay ngưỡng chuẩn.
| Máy | Bằng chứng bổ sung | Nhận định sơ bộ | Bước tiếp theo |
|---|---|---|---|
| P-01 | Họ tần số ổ lăn tăng lặp trong phổ bao; điều kiện hút tương đương nền. | Nghi ngờ tổn thương bạc đạn. | Đo bao đối chứng, kiểm tra mã ổ và bôi trơn. |
| P-02 | Hài theo quay, rung dọc trục tăng; máy vừa nối lại đường ống. | Nghi ngờ căn tâm hoặc lực ngoài. | Đo căn tâm, soft foot và ứng suất đường ống. |
| P-03 | 1× xuyên tâm nổi bật, pha tương đối ổn định; có lịch sử bám cặn. | Nghi ngờ kích thích đồng bộ, có khả năng mất cân bằng. | Kiểm tra cánh, trục, nền và cộng hưởng. |
| P-04 | Cao tần dải rộng tăng cùng mức bể và áp hút giảm. | Nghi ngờ bất thường thủy lực, có thể cavitation hoặc khí lọt. | Kiểm tra mức bể, tuyến hút, nhiệt độ và NPSH. |
AI không nên đề xuất thay bạc đạn cho cả bốn chỉ vì rung cao. Mỗi máy có giả thuyết và phép kiểm tra khác nhau; kết quả thực tế sẽ củng cố hoặc bác bỏ nhận định.
19. Áp dụng cho Pentax và Ebara theo từng cấu hình
Với máy bơm nước công nghiệp Pentax, lập hồ sơ từng máy gồm cấu hình trục, ổ, cánh, tốc độ, vị trí đo và đường cong. Không dùng một bộ dấu hiệu định lượng cho mọi model.
Ở nhóm máy bơm nước Pentax CM EN733, chẳng hạn Máy bơm nước Pentax CM32-160A công suất 4HP (3kW) nhập khẩu Ý và Máy bơm nước Pentax CM32-160B 3HP (2.2kW) nhập khẩu Ý, tên model không đủ suy ra mã bạc đạn hay vị trí gắn cảm biến sau nhiều lần sửa.
Với máy bơm nước Pentax CMS, cần cập nhật thay đổi vật liệu, động cơ hoặc cụm trục vào hồ sơ. Những thay đổi này có thể ảnh hưởng đường truyền rung và nền đo.
Khi triển khai cho máy bơm nước Ebara, dữ liệu của máy bơm Ebara 3M không tự bảo đảm mô hình hoạt động tốt trên máy bơm nước Ebara 3D. Cần kiểm chứng theo thiết bị và điều kiện trạm mục tiêu.
20. Lộ trình triển khai trong phòng bơm
- Chọn nhóm bơm quan trọng và các lỗi cần phân biệt.
- Kiểm tra trạng thái ban đầu, hồ sơ cơ khí và điều kiện thủy lực.
- Thiết kế điểm đo, tốc độ tham chiếu và đồng bộ dữ liệu.
- Thu đường nền theo các chế độ đã xác nhận khỏe.
- Thiết lập phương pháp kỹ thuật thông thường để làm đối chứng.
- Chạy mô hình đưa khuyến nghị, kiểm tra mọi nhóm cảnh báo.
- Ghi nhãn có bằng chứng từ bảo trì và các trường hợp chưa xác định.
- Đánh giá nhầm lẫn từng lỗi và khả năng trên máy chưa thấy.
- Chuẩn hóa phiếu cảnh báo, người nhận và thời hạn kiểm tra.
- Quản lý phiên bản, thay cảm biến, sửa máy và cập nhật mô hình.
Một đợt thử ngắn không có lỗi thật có thể chứng minh hệ đo hoạt động ổn định, nhưng chưa chứng minh recall với bốn dạng lỗi. Nghiệm thu cần phân biệt khả năng thu dữ liệu với khả năng chẩn đoán đã được kiểm chứng.
21. Câu hỏi thường gặp
Chỉ một cảm biến rung có phân biệt được cả bốn lỗi không?
Có thể cung cấp dấu hiệu ban đầu trong một số cấu hình, nhưng thiếu hướng, pha và thủy lực làm tăng khả năng nhầm. Phạm vi chẩn đoán phải được kiểm chứng theo dữ liệu thực.
Đỉnh 1× có phải chắc chắn mất cân bằng cánh?
Không. Nó còn có thể liên quan các nguồn kích thích đồng bộ, trục hoặc cộng hưởng. Muốn quy nguyên nhân tới cánh cần kiểm tra thêm.
Đỉnh 2× có chứng minh lệch trục không?
Không. Cần xem hướng, pha, hài, cấu hình và phép đo căn tâm. Cũng không loại trừ lệch trục chỉ vì 2× chưa nổi bật.
Cao tần tăng có phải bạc đạn hỏng?
Cavitation, khí, va chạm và lỗi đo cũng có thể tăng cao tần. Cần phổ bao, tốc độ và các tín hiệu đối chiếu.
AI cho điểm 0,9 có nghĩa xác suất hỏng 90% không?
Không mặc nhiên. Cần biết loại điểm, hiệu chuẩn và phạm vi kiểm chứng. Điểm bất thường cũng khác xác suất của một loại lỗi.
AI có thể thay liên động bảo vệ không?
Trong quy trình giám sát bảo trì này, kết quả AI là hỗ trợ chẩn đoán. Các bảo vệ tại chỗ phải hoạt động theo thiết kế, không chờ mạng hoặc kết quả mô hình.
22. Từ nhãn lỗi tới quyết định bảo trì có căn cứ
AI hữu ích khi kết hợp bằng chứng đúng: phổ bao và tốc độ cho ổ lăn; hướng rung, pha và đo căn tâm cho lệch trục; kích thích đồng bộ cùng kiểm tra cụm quay cho mất cân bằng; dữ liệu hút và vận hành cho cavitation. Đầu ra cần nêu điều đã biết, điều còn thiếu và bước xác nhận.
Khi trao đổi giải pháp với Lạc Hồng và đơn vị giám sát, hãy chuẩn bị hồ sơ bơm, dữ liệu dạng sóng, chế độ tải và lịch sử bảo trì. Mục tiêu là giảm chẩn đoán nhầm và can thiệp đúng nguyên nhân, đồng thời nhận biết những trường hợp hệ chưa đủ bằng chứng để kết luận.
