Tư vấn
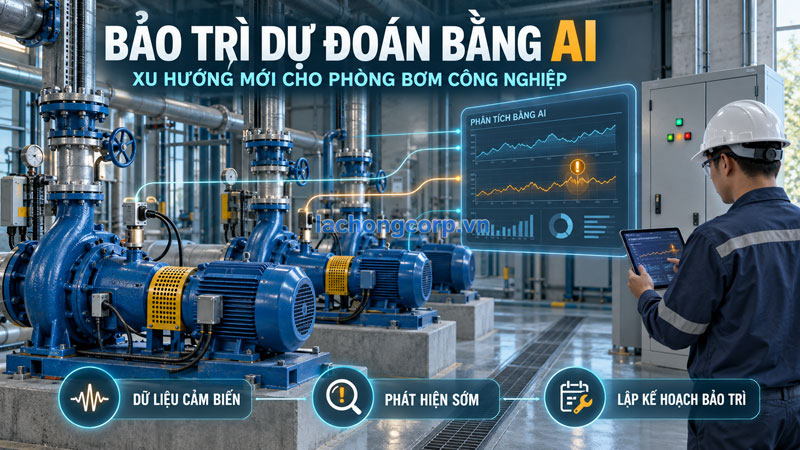
Bảo trì dự đoán bằng AI: xu hướng mới cho phòng bơm công nghiệp
Tuy nhiên, một màn hình gắn nhãn AI chưa chứng minh năng lực dự báo. Điểm bất thường không phải xác suất hỏng; phát hiện lỗi không đồng nghĩa tính được chính xác ngày hỏng. Bảo trì dự đoán chỉ tạo giá trị khi dữ liệu đủ tin cậy, mô hình được kiểm chứng và cảnh báo gắn với quy trình xử lý cụ thể.
1. Vì sao phòng bơm cần một cách theo dõi chủ động hơn?
Phòng bơm công nghiệp thường có nhiều nguồn biến động cùng lúc: nhu cầu thay đổi theo ca, van điều khiển đóng mở, mức bể thay đổi, biến tần điều chỉnh tốc độ và các máy luân phiên vận hành. Một mức dòng điện hoặc rung tăng có thể là đáp ứng bình thường với tải mới, cũng có thể là dấu hiệu bất thường. Nếu chỉ đặt một ngưỡng chung cho mọi trạng thái, hệ thống dễ báo quá nhiều hoặc bỏ sót hư hỏng phát triển chậm.
Mặt khác, một số suy giảm xuất hiện trước khi máy dừng: ổ bi hình thành khuyết tật, căn tâm xấu dần, đường hút bẩn, phớt rò rỉ hoặc hiệu suất thủy lực giảm. Dữ liệu lịch sử giúp nhìn thấy tiến trình này. AI bổ sung khả năng tìm mối quan hệ giữa nhiều tín hiệu, nhưng vẫn cần kỹ thuật bơm để giải thích nguyên nhân.
Vì vậy, mục tiêu triển khai nên cụ thể: giảm một dạng dừng máy thường gặp, phát hiện sớm suy giảm ổ bi, hoặc phân biệt bất thường thủy lực với thay đổi nhu cầu. Mục tiêu “dùng AI để không bao giờ hỏng bơm” không thể làm cơ sở nghiệm thu.
2. Ba mức năng lực cần phân biệt
| Mức năng lực | Câu hỏi được trả lời | Dữ liệu cần có | Giới hạn |
|---|---|---|---|
| Phát hiện bất thường | Máy có khác trạng thái bình thường không? | Dữ liệu khỏe đại diện cho nhiều chế độ | Chưa xác định chắc nguyên nhân |
| Chẩn đoán lỗi | Dạng lỗi nào có khả năng xảy ra? | Đặc trưng tín hiệu, kiến thức cơ khí và nhãn lỗi được xác nhận | Các lỗi khác nhau có thể tạo dấu hiệu tương tự |
| Dự báo diễn biến/RUL | Khi nào có thể chạm giới hạn cần can thiệp? | Lịch sử suy giảm hoặc mô hình vật lý đã hiệu chuẩn, giả định tải tương lai | Phải kèm độ không chắc chắn và phạm vi áp dụng |
RUL là tuổi thọ hữu ích còn lại đến một giới hạn được định nghĩa, chẳng hạn mức suy giảm không còn chấp nhận được. Nó không nhất thiết là thời gian đến khi máy phá hủy. Muốn dùng chỉ số này, phải thống nhất giới hạn, điều kiện tải giả định và cách cập nhật khi chế độ vận hành thay đổi.
Một mô hình có thể phát hiện bất thường tốt dù chưa có đủ dữ liệu để dự báo RUL. Đây vẫn là bước tiến có ích nếu cảnh báo giúp kỹ thuật viên tìm lỗi sớm hơn phương pháp hiện tại.
3. Xu hướng đã xuất hiện trong ứng dụng thương mại
Ở thời điểm biên soạn tháng 9/2026, tài liệu chính thức của Sulzer BLUE BOX mô tả mô hình AI kết hợp cơ sở vật lý, dữ liệu tình trạng và hiệu năng bơm, cùng chuyên gia hỗ trợ đánh giá. Đây là một ví dụ về hướng phân tích theo đặc tính thiết bị thay vì chỉ đặt ngưỡng cảm biến.
KSB Guard cung cấp theo dõi rung, nhiệt độ, giờ chạy và thông tin tải trong phạm vi sản phẩm công bố. Những nền tảng này cho thấy giám sát từ xa và phân tích tình trạng đã hiện diện trong thị trường bơm. Tuy nhiên, chức năng cụ thể phụ thuộc cấu hình, loại máy và gói dịch vụ; không nên suy rằng mọi hệ giám sát đều dự báo được mọi loại lỗi.
Từ các ví dụ đó, có thể nhận thấy hướng phát triển đáng chú ý là kết hợp dữ liệu hiện trường, kiến thức của nhà sản xuất và quy trình bảo trì. Các tuyên bố hiệu quả của nhà cung cấp cần được kiểm chứng lại ở phòng bơm của người sử dụng, không dùng trực tiếp làm cam kết tiết kiệm cho một dự án khác.
4. AI cần những dữ liệu nào?
| Nhóm dữ liệu | Vai trò | Lưu ý thu thập |
|---|---|---|
| Rung | Theo dõi dao động cơ khí, ổ bi và kích thích thủy lực | Vị trí, hướng đo, cách gắn và băng thông phải nhất quán |
| Nhiệt độ | Nhận diện tích lũy nhiệt tại ổ bi, động cơ hoặc môi chất | Đối chiếu nhiệt độ môi trường và tải |
| Dòng, áp điện và công suất | Theo dõi tải động cơ và bất thường điện | Không dùng dòng điện thay hoàn toàn công suất tác dụng |
| Áp hút, áp đẩy, lưu lượng | Xác định điểm làm việc và suy giảm thủy lực | Kiểm tra đơn vị, cao độ đầu đo và độ chính xác |
| Tốc độ, van, mức bể, số máy chạy | Giải thích chế độ vận hành | Đồng bộ thời gian với dữ liệu cảm biến |
| Nhật ký bảo trì | Xác nhận lỗi và kết quả can thiệp | Ghi cả trường hợp kiểm tra không phát hiện lỗi |
Không nhất thiết lắp tất cả cảm biến ngay từ đầu. Chọn dữ liệu theo dạng hư hỏng cần phát hiện. Nếu mục tiêu là giảm tắc đường hút, áp hút, chênh áp lọc, mức bể và lưu lượng có thể hữu ích hơn việc chỉ tăng số cảm biến nhiệt độ động cơ.
5. Tốc độ lấy mẫu khác với tốc độ gửi dữ liệu
Gửi dữ liệu mỗi phút không có nghĩa cảm biến rung chỉ đo một điểm mỗi phút. Thiết bị có thể lấy mẫu dạng sóng ở tốc độ cao trong một khoảng ngắn, tính đặc trưng rồi truyền kết quả theo chu kỳ. Ngược lại, một giá trị rung tổng cập nhật nhanh vẫn không chứa đủ thông tin để tái tạo phổ đã bị bỏ đi.
Băng thông và tần số lấy mẫu phải phù hợp với hiện tượng cần tìm. Điều kiện Nyquist là nền tảng nhưng chưa đủ; còn phải xét bộ lọc chống chồng phổ, độ dài cửa sổ, độ phân giải tần số và đáp ứng của cảm biến. Nên lưu dạng sóng gốc cho các sự kiện quan trọng để chuyên gia kiểm tra lại.
Áp suất biến thiên chậm phục vụ theo dõi điểm làm việc có yêu cầu khác với áp suất động phục vụ nghiên cứu xâm thực. Không nên yêu cầu một cảm biến áp thông thường phát hiện mọi xung nhanh ngoài băng thông của nó.
6. Dữ liệu tốt bắt đầu từ vị trí đo và đồng hồ thời gian
Cảm biến gắn trên tấm che mỏng có thể đo cộng hưởng của tấm che thay vì tình trạng ổ bi. Cảm biến nhiệt bị ánh nắng tác động có thể tạo cảnh báo giả. Lưu lượng kế sai dải làm nhiễu phép tính hiệu suất ở tải nhỏ. AI không sửa được các lỗi vật lý này chỉ bằng việc thu thêm dữ liệu.
Mỗi điểm đo cần có mã thiết bị, đơn vị, dải đo, ngày hiệu chuẩn và vị trí. Trạng thái mất tín hiệu phải khác giá trị bằng không. Dữ liệu đồng bộ thời gian giúp phân biệt chuỗi nguyên nhân: van đóng trước, áp tăng sau, rồi rung thay đổi; nếu lệch thời gian, mô hình có thể học sai quan hệ.
Với mẫu thiếu dài, hệ thống nên báo không đủ dữ liệu thay vì tự nội suy thành một đường xu hướng khỏe mạnh. Chỉ số chất lượng dữ liệu phải được trình bày cạnh chỉ số tình trạng máy.
7. Xây đường cơ sở theo chế độ vận hành
Bơm khỏe ở 35 Hz không nhất thiết có phổ rung, nhiệt độ hoặc công suất giống lúc khỏe ở 50 Hz. Tương tự, máy chạy đơn và máy chạy song song có thể có điểm làm việc khác nhau. Đường cơ sở phải bao phủ các trạng thái được phép vận hành, không chỉ một ca chạy thử.
Có thể phân nhóm dữ liệu theo tốc độ, lưu lượng, số máy chạy, nhiệt độ môi chất và mức bể. Hoặc dùng mô hình dự đoán tín hiệu bình thường từ các biến này rồi theo dõi sai lệch:
Sai_lệch = Giá_trị_đo - Giá_trị_bình_thường_dự_đoán

Giá_trị_bình_thường_dự_đoán = f(tốc_độ, Q, H, nhiệt_độ, trạng_thái)
Nếu máy đi vào một chế độ chưa từng được xác thực, đầu ra phù hợp có thể là “ngoài phạm vi mô hình”. Không nên coi mọi điểm ngoài dữ liệu học là hư hỏng, cũng không tự động học lại và coi mọi trạng thái mới là bình thường.
8. Thuật toán nào phù hợp với phòng bơm?
Ở giai đoạn ít nhãn lỗi, các phương pháp phát hiện bất thường học từ dữ liệu khỏe có thể hữu ích. Ví dụ gồm mô hình thống kê đa biến, Isolation Forest hoặc autoencoder. Cần so sánh chúng với phương pháp đơn giản như ngưỡng theo chế độ và xu hướng, vì thuật toán phức tạp chưa chắc tạo thêm giá trị.
Khi có đủ lỗi đã được kiểm chứng, mô hình có giám sát có thể hỗ trợ phân loại. Các mô hình chuỗi thời gian có thể khai thác diễn biến; mô hình sống sót có thể xử lý dữ liệu máy chưa hỏng nếu được xây đúng. Tuy nhiên, độ chính xác trong phòng thí nghiệm không tự chuyển sang nhà máy có tốc độ, tải và cách gắn cảm biến khác.
Mô hình kết hợp vật lý và dữ liệu thường đáng xem xét: đường Q–H, cân bằng năng lượng và trạng thái van giúp ràng buộc kết quả. AI tìm sai lệch so với hành vi hợp lý của bơm thay vì chỉ tìm các mẫu tương quan khó giải thích.
9. Những dạng bất thường có thể ưu tiên
| Dạng vấn đề | Tín hiệu có thể hữu ích | Cần xác minh thêm |
|---|---|---|
| Suy giảm ổ bi | Rung dải phù hợp, bao tín hiệu, xu hướng nhiệt | Bôi trơn, mã ổ bi, tốc độ và kiểm tra cơ khí |
| Lệch tâm hoặc lỏng cơ khí | Phổ rung, pha nếu có, hướng đo và biến động theo tải | Căn tâm, soft foot, bulông và nền |
| Nguy cơ xâm thực/khí lọt | Áp hút, mức bể, nhiệt độ, rung và dao động áp/lưu lượng | NPSH, đường hút, độ ngập, khí cuốn |
| Mòn thủy lực hoặc tắc nghẽn | Sai lệch Q–H–kW theo cùng chế độ | Van, lọc, đường ống và độ chính xác cảm biến |
| Rò phớt | Cảm biến rò, mức thu gom hoặc kiểm tra hình ảnh phù hợp | Nguồn rò và điều kiện buồng phớt |
Không một dấu hiệu đơn lẻ nào trong bảng tự chứng minh nguyên nhân. Chẳng hạn, rung tăng có thể do cộng hưởng khi đổi tốc độ; công suất tăng có thể do lưu lượng hoặc tỷ trọng tăng. Đầu ra AI nên kèm bằng chứng và danh sách kiểm tra thay vì chỉ một nhãn lỗi.
10. Phân tích hiệu suất giúp bổ sung cho giám sát cơ khí
Một bơm chưa rung lớn vẫn có thể tiêu tốn điện bất thường do mòn, by-pass mở hoặc vận hành sai điểm. Với chất lỏng có tỷ trọng xác định:
P_thủy_lực (kW) = ρ × g × Q × H / 1.000
η_wire-to-water = P_thủy_lực / P_điện
SEC (kWh/m³) = Điện_năng / Thể_tích_nước_hữu_ích
Q trong công thức công suất dùng m³/s. Cột áp H cần tính từ áp suất, cao độ và vận tốc tại các điểm đo phù hợp. Ranh giới đo phải nhất quán: lưu lượng qua bơm có thể bao gồm phần hồi, trong khi lưu lượng hữu ích đến quá trình không bao gồm phần đó.
AI có thể theo dõi sai lệch hiệu suất theo tải và đề xuất kiểm tra. Nhưng SEC tăng khi yêu cầu cột áp tăng không đồng nghĩa bơm xuống cấp. Phải tách thay đổi nhiệm vụ khỏi suy giảm thiết bị.
11. Ví dụ giả định: cảnh báo ổ bi trong cụm ba bơm
Một trạm có hai máy làm việc và một máy dự phòng. Mỗi máy được theo dõi rung, nhiệt độ ổ bi, tốc độ, công suất và lưu lượng. Sau khi xây đường cơ sở qua các chế độ được xác nhận khỏe, hệ thống nhận thấy đặc trưng rung của máy P2 tăng liên tục khi so với các cửa sổ cùng tốc độ và tải.
Nhiệt độ tăng nhẹ so với đường cơ sở; áp hút và lưu lượng vẫn ổn định. AI tạo cảnh báo nghi ngờ bất thường cơ khí, kèm xu hướng và dữ liệu gốc. Kỹ thuật viên kiểm tra cách gắn cảm biến, bôi trơn, căn tâm và phổ rung trước khi kết luận cần thay ổ bi.
Sau khi xác minh, đội vận hành chuyển tải sang máy dự phòng theo quy trình, chuẩn bị phụ tùng rồi bảo trì ở khoảng dừng phù hợp. Kết quả tháo kiểm tra được nhập vào hệ thống để cải thiện nhãn dữ liệu. Đây là tình huống minh họa quy trình, không phải ca thực tế hoặc cam kết phát hiện trước một số ngày cố định.
12. Bao lâu trước khi hỏng thì cảnh báo có giá trị?
Thời gian cảnh báo hữu dụng phụ thuộc dạng hư hỏng và năng lực phản ứng của nhà máy. Báo trước vài giờ có thể đủ để chuyển bơm, nhưng không đủ để mua phụ tùng có thời gian giao nhiều tuần. Cần xác định:
T_cảnh_báo_cần ≥ T_xác_minh + T_chuẩn_bị
                 + T_bố_trí_dừng + T_dự_phòng
Khoảng P–F biểu diễn thời gian từ dấu hiệu có thể phát hiện đến mất chức năng theo một định nghĩa cụ thể. Nó không cố định cho mọi lỗi và không phải lúc nào cũng dài. Hư hỏng đột ngột, mất nguồn, vật lạ lớn hoặc chạy khô nhanh có thể không cung cấp đủ tiền triệu chứng cho AI.
Do đó, bảo trì dự đoán phải kết hợp với bảo vệ cục bộ và bảo trì định kỳ phù hợp. Nó không thay thế các hạng mục bắt buộc theo nhà sản xuất hoặc yêu cầu an toàn.
13. Kiểm chứng mô hình: tránh kết quả đẹp do dữ liệu rò rỉ
Dữ liệu rung thường được cắt thành nhiều cửa sổ liền nhau. Nếu trộn ngẫu nhiên các cửa sổ gần như giống nhau vào cả tập học và tập kiểm tra, điểm số có thể rất cao nhưng không phản ánh khả năng phát hiện một sự kiện mới. Cần chia theo thời gian, sự kiện và thiết bị tùy mục tiêu triển khai.
Thông tin chỉ có sau khi bảo trì, chẳng hạn mã lỗi kết luận cuối cùng, không được đưa vào đầu vào dự báo ở thời điểm trước sự cố. Nếu muốn triển khai sang trạm khác, cần thử trên máy hoặc trạm chưa dùng để xây mô hình. Sau đánh giá hồi cứu, nên chạy ở chế độ quan sát: AI đưa khuyến nghị, người vận hành xác nhận, hệ thống không tự can thiệp.
Khi có rất ít sự cố, chưa thể công bố độ nhạy cao một cách chắc chắn. Số sự kiện, khoảng tin cậy và các loại lỗi chưa đánh giá cần được báo cáo cùng điểm số. Dữ liệu mô phỏng có thể hỗ trợ phát triển nhưng không thay thế hoàn toàn kiểm chứng hiện trường.
14. KPI nào phản ánh hiệu quả thực?
Precision = Cảnh_báo_đúng / Tổng_cảnh_báo
Recall = Sự_kiện_phát_hiện_được / Tổng_sự_kiện_thực
Tỷ_lệ_báo_giả = Số_sự_kiện_báo_giả / 1.000_giờ_vận_hành
Cần định nghĩa “sự kiện” và cửa sổ đối chiếu trước khi tính. Một lỗi tạo 500 thông báo không được tính là 500 lần phát hiện thành công. Với dữ liệu rất mất cân bằng, accuracy tổng thể dễ gây hiểu nhầm vì phần lớn thời gian máy không hỏng.
Ngoài precision và recall, theo dõi thời gian cảnh báo trước, số giờ dữ liệu hợp lệ, tỷ lệ cảnh báo được xử lý, số can thiệp không cần thiết và giờ dừng ngoài kế hoạch. Các sự kiện chưa xác minh nên giữ trạng thái chưa kết luận, không tự gán là đúng hoặc sai.
MTBF hoặc thời gian dừng cải thiện cần được xem trong bối cảnh sản lượng, lịch bảo trì và mức sử dụng máy. Giai đoạn ngắn không xảy ra sự cố chưa đủ chứng minh AI đã ngăn được sự cố.
15. Từ cảnh báo đến lệnh bảo trì
Một cảnh báo hữu ích nên có mã máy, thời điểm, chế độ chạy, mức ưu tiên, tín hiệu thay đổi và hành động kiểm tra. Ví dụ: “P2 có rung tăng trong nhóm tải ổn định; xác minh gắn cảm biến, bôi trơn và phổ ổ bi trong ca tới” rõ ràng hơn “sức khỏe 62%”.
Quy trình cần phân công người tiếp nhận, thời hạn phản hồi và cách chuyển cấp. Có thể tích hợp CMMS để tạo yêu cầu kiểm tra, nhưng lệnh thay thế thiết bị nên có bước xác nhận của người có thẩm quyền. Khi đóng công việc, ghi hiện trạng, nguyên nhân, chi tiết thay và kết quả đo sau sửa.
Phản hồi này tạo vòng học thực tế. Nếu chỉ thu tín hiệu mà không lưu kết quả bảo trì, hệ thống tích lũy nhiều dữ liệu nhưng ít hiểu biết đã được xác nhận.
16. Kiến trúc triển khai và ranh giới an toàn
Kiến trúc thường gồm cảm biến và PLC, bộ thu thập tại hiện trường, kho dữ liệu, phân tích và hệ thống quản lý bảo trì. Xử lý tại biên giúp lọc dữ liệu, lưu đệm khi mất mạng hoặc phân tích tín hiệu gần nguồn. Máy chủ tại chỗ hoặc nền tảng đám mây hỗ trợ quản lý nhiều máy và lịch sử dài hơn.
Các bảo vệ nhanh như quá dòng, nhiệt độ nguy hiểm hoặc chạy khô theo thiết kế phải tiếp tục hoạt động cục bộ khi mất mạng. Đầu ra mô hình bảo trì thông thường không được mặc nhiên dùng thay chức năng bảo vệ đã thiết kế và thẩm định.
Nên bắt đầu bằng thu thập chỉ đọc, phân đoạn mạng, quyền truy cập tối thiểu, quản lý tài khoản và ghi nhật ký. Cập nhật mô hình cần có phiên bản, người phê duyệt và khả năng quay lại bản trước. Không mở điều khiển trực tiếp từ internet chỉ để thuận tiện kết nối dữ liệu.
17. Những hướng phát triển đáng theo dõi
Mô hình kết hợp vật lý và dữ liệu: dùng đặc tính bơm để kiểm tra tính hợp lý của dự đoán, hữu ích khi số ca hỏng hạn chế. Phân tích đa tín hiệu: phối hợp rung, điện và thủy lực để giảm kết luận từ một cảm biến đơn lẻ. Học từ nhiều thiết bị: hỗ trợ mở rộng nhưng cần xử lý khác biệt về nền móng, lưu chất, tốc độ và cấu hình.
Digital twin: có thể hỗ trợ so sánh hành vi đo với mô hình hệ thống, với điều kiện mô hình được hiệu chuẩn và duy trì. Một dashboard hiển thị thiết bị 3D tự nó chưa phải mô hình có năng lực dự báo.
Trợ lý ngôn ngữ: có thể hỗ trợ tìm tài liệu, tổng hợp lịch sử và soạn phiếu kiểm tra. Tuy nhiên, văn bản trôi chảy không chứng minh chẩn đoán đúng; trợ lý phải chỉ ra nguồn và bằng chứng. Không dùng câu trả lời của mô hình ngôn ngữ làm lệnh điều khiển hoặc kết luận RUL nếu chưa có chuỗi phân tích được kiểm chứng.
Lộ trình AI và machine learning cho sản xuất thông minh năm 2026 được NIST giới thiệu đề cập các hướng như phân tích dữ liệu công nghiệp, cảm biến và digital twin. Đây là bối cảnh công nghệ rộng; lựa chọn cho phòng bơm vẫn phải bắt đầu từ bài toán bảo trì cụ thể.
18. Áp dụng cho các cụm Pentax và Ebara hiện hữu
Không nhất thiết thay bơm mới để bắt đầu theo dõi tình trạng. Với máy bơm nước Pentax, có thể khảo sát vị trí cảm biến và dữ liệu tủ điều khiển trước. Việc lắp bổ sung phải phù hợp cấu tạo máy, môi trường và yêu cầu của nhà sản xuất.
Trong nhóm máy bơm nước công nghiệp Pentax, một thiết bị như Máy bơm nước Pentax CM32-160A công suất 4HP (3kW) nhập khẩu Ý cần có hồ sơ riêng về tốc độ, cánh, động cơ và điều kiện lắp đặt. Không sao chép đường cơ sở của model này sang máy khác chỉ vì cùng thương hiệu.
Khi triển khai với máy bơm nước Pentax CM EN733 hoặc máy bơm nước Pentax CMS, phải xác nhận đúng cấu hình và điểm đo. Tên dòng không cho biết sẵn khả năng kết nối AI; nền tảng phân tích và cảm biến là một phần của giải pháp được thiết kế riêng.
Tương tự, các cụm máy bơm nước Ebara, gồm máy bơm Ebara 3M và máy bơm nước Ebara 3D, cần đường cơ sở theo từng thiết bị. Các ví dụ sản phẩm này không hàm ý bơm đã tích hợp chức năng AI hoặc tương thích sẵn với mọi nền tảng.
19. Lộ trình thử nghiệm 90 ngày
| Giai đoạn gợi ý | Công việc | Đầu ra |
|---|---|---|
| Ngày 1–15 | Chọn máy và dạng lỗi; rà dữ liệu, cảm biến, nhật ký | Phạm vi, đường cơ sở so sánh và tiêu chí nghiệm thu |
| Ngày 16–40 | Thu dữ liệu các chế độ, kiểm tra chất lượng | Tập dữ liệu có mã máy và trạng thái rõ ràng |
| Ngày 41–65 | So sánh mô hình với ngưỡng/xu hướng hiện có | Kết quả kiểm tra độc lập và các giới hạn |
| Ngày 66–90 | Chạy quan sát, xác minh cảnh báo và đánh giá vận hành | Quyết định mở rộng, cải thiện hoặc dừng thử nghiệm |
Đây là khung tổ chức, không phải cam kết sau 90 ngày sẽ dự báo được tuổi thọ. Nếu máy không có đủ chế độ hoặc sự kiện suy giảm, giai đoạn này chủ yếu xác nhận chất lượng dữ liệu và quy trình cảnh báo. Có thể cần thời gian dài hơn để đánh giá hiệu quả dự báo hư hỏng.
20. Tính hiệu quả kinh tế mà không phóng đại lợi ích
Lợi_ích_ròng_năm = Chi_phí_tránh_được_đã_đánh_giá
                    - Chi_phí_vận_hành_giải_pháp

Hoàn_vốn_đơn_giản = Chi_phí_đầu_tư / Lợi_ích_ròng_năm
Ví dụ tài chính giả định: đầu tư 180 triệu đồng, chi phí vận hành 30 triệu/năm, lợi ích kỳ vọng tránh dừng và sửa chữa 100 triệu/năm. Lợi ích ròng là 70 triệu và hoàn vốn đơn giản khoảng 2,6 năm. Nếu lợi ích thực chỉ 40 triệu/năm, thời gian hoàn vốn tăng lên 18 năm. Phải đánh giá kịch bản và mức không chắc chắn, không lấy mọi cảnh báo làm một sự cố đã được ngăn chặn.
Chi phí vận hành cần gồm cảm biến, pin, hiệu chuẩn, phần mềm, truyền thông, chuyên gia xác minh và duy trì mô hình. Một phòng bơm nhỏ có dự phòng tốt và hậu quả dừng thấp có thể phù hợp hơn với đo định kỳ và cảnh báo thông thường.
21. Checklist trước khi mua giải pháp AI
- Giải pháp phát hiện bất thường, chẩn đoán hay thực sự dự báo RUL?
- Dạng lỗi nào đã được kiểm chứng trên cấu hình tương tự?
- Cần dữ liệu gì, lấy mẫu ở đâu và ai sở hữu dữ liệu gốc?
- Có phân biệt thay đổi tải với suy giảm thiết bị không?
- Tập kiểm tra có tách theo thời gian, sự kiện và máy không?
- Báo giả được tính trên cửa sổ dữ liệu hay trên sự kiện vận hành?
- Cảnh báo đến sớm bao lâu và đủ để thực hiện hành động nào?
- Khi mất mạng, hỏng cảm biến hoặc gặp chế độ mới, hệ thống báo gì?
- Ai xác minh cảnh báo và cập nhật kết quả bảo trì?
- Có xuất được dữ liệu, nhật ký và báo cáo khi đổi nhà cung cấp không?
- Thay cảm biến, sửa bơm hoặc đổi tốc độ có cần xác nhận lại mô hình không?
- Chi phí duy trì và điều kiện nghiệm thu đã được ghi trong hợp đồng chưa?
22. Duy trì mô hình sau khi triển khai
Sau khi thay ổ bi, tiện cánh, đổi bệ máy hoặc di chuyển cảm biến, đặc trưng tín hiệu có thể thay đổi. Cần lưu mốc can thiệp và xác nhận lại đường cơ sở. Không cho mô hình tự học liên tục từ mọi dữ liệu mới, vì nó có thể học cả trạng thái hỏng và dần coi suy giảm là bình thường.
Theo dõi cả chất lượng đầu vào và hiệu quả cảnh báo theo thời gian. Khi hiệu quả giảm, xác định nguyên nhân là cảm biến, chế độ mới, thay đổi thiết bị hay mô hình trước khi huấn luyện lại. Mỗi phiên bản phải có dữ liệu đánh giá, ngày áp dụng và phương án khôi phục.
23. Kết luận
Bảo trì dự đoán bằng AI là hướng đi có giá trị khi phòng bơm có rủi ro dừng máy đáng kể, tín hiệu suy giảm quan sát được và đội ngũ có khả năng phản ứng. Thành công bắt đầu từ cảm biến đúng, dữ liệu có ngữ cảnh và định nghĩa lỗi rõ ràng; thuật toán là một phần của chuỗi này.
Hãy bắt đầu với một nhóm bơm quan trọng, một vài dạng hư hỏng và tiêu chí đo lường cụ thể. Khi cảnh báo đã được xác minh và tạo ra quyết định bảo trì tốt hơn, việc mở rộng mới có cơ sở. AI hỗ trợ kỹ sư đưa ra quyết định có bằng chứng, còn bảo vệ cục bộ và trách nhiệm vận hành vẫn phải được duy trì.
Để rà soát cấu hình bơm, điểm làm việc và nhu cầu giám sát trước khi đầu tư, có thể liên hệ Công ty Cổ phần Máy và Thiết bị Lạc Hồng. Hồ sơ nên gồm model, đường đặc tính, lịch sử sự cố và dữ liệu vận hành hiện có để đánh giá phương án phù hợp.
