Tư vấn
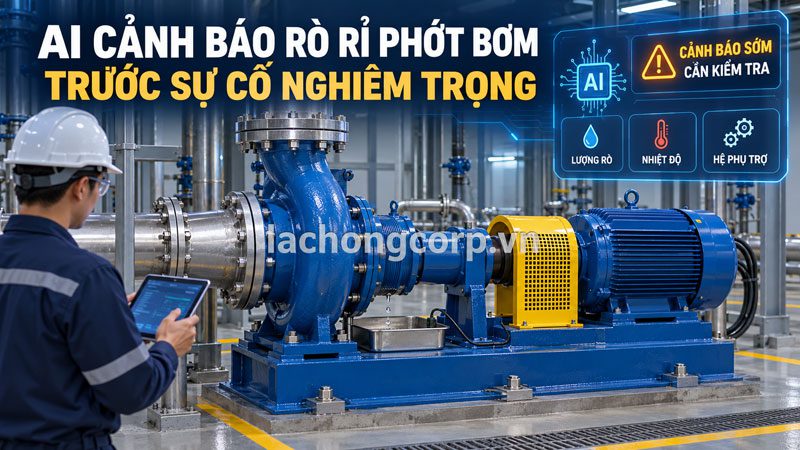
AI cảnh báo rò rỉ phớt bơm trước khi xảy ra sự cố nghiêm trọng
Bài viết tập trung vào phớt cơ khí của bơm công nghiệp và cách tổ chức giám sát. Các ví dụ là dữ liệu giả định, không phải ngưỡng an toàn hay cam kết thời gian cảnh báo cho mọi thiết bị.
1. “Cảnh báo sớm” cần được hiểu đúng
Có ba nhiệm vụ khác nhau. Thứ nhất là phát hiện rò rỉ đã bắt đầu nhưng còn nhỏ. Thứ hai là nhận ra điều kiện có thể gây hỏng phớt, chẳng hạn thiếu nước làm mát hoặc bất thường ở hệ chất lỏng chắn. Thứ ba là dự báo diễn biến tương lai khi có đủ dữ liệu đã kiểm chứng.
Phát hiện vài giọt nước tăng lên không có nghĩa dự đoán được sự cố trước giọt đầu tiên. Tương tự, cảnh báo mất lưu lượng flush là phát hiện điều kiện bất lợi, chưa chứng minh phớt đã nứt hoặc hỏng.
Nếu máy được dừng kiểm tra sau cảnh báo, không thể tự biết nó sẽ hỏng vào ngày nào nếu tiếp tục chạy. Khoảng thời gian từ cảnh báo tới ngày sửa vì vậy không được dùng như bằng chứng dự báo chính xác thời gian mất chức năng.
Đặt đúng mục tiêu giúp nghiệm thu rõ ràng: hệ cần phát hiện loại dấu hiệu nào, ở mức nào, với độ trễ nào và người nhận phải làm gì. Mục tiêu cụ thể hữu ích hơn lời hứa “AI bảo vệ toàn bộ phớt”.
2. Phớt cơ khí không giống chèn tết
Phớt cơ khí có các bề mặt làm kín và hệ gioăng phụ, cần điều kiện bôi trơn, làm mát phù hợp. Ở một số cấu hình phớt tiếp xúc ướt, lượng rò rất nhỏ qua mặt phớt có thể bay hơi và không nhìn thấy. Điều đó không đồng nghĩa mọi giọt nhìn thấy đều được phép bỏ qua.
John Crane giải thích cơ chế làm kín và một số nguyên nhân rò, trong đó có vấn đề ở gioăng phụ và bề mặt lắp. Mức chấp nhận phải theo cấu hình, môi chất, hướng dẫn và yêu cầu vận hành cụ thể.
Không lấy quy tắc nhỏ giọt của chèn tết áp sang phớt cơ khí. Với chất lỏng nóng, ăn mòn, độc hoặc dễ cháy, hậu quả của một mức rò nhỏ có thể khác hoàn toàn nước sạch ở nhiệt độ thường.
Trước khi dùng AI, cần biết loại phớt, vật liệu, bố trí và giới hạn. “Bơm dùng phớt cơ khí” vẫn chưa đủ thông tin để xây cảnh báo.
3. Mỗi cấu hình phớt cần một cách quan sát khác nhau
| Cấu hình | Dữ liệu đáng xem xét | Điều dễ hiểu sai |
|---|---|---|
| Phớt đơn, rò ra phía khí quyển | Lượng rò thu gom, cảm biến hiện diện chất lỏng, hình ảnh phù hợp. | Nước trong khay có thể từ nguồn khác; lượng thu không luôn bằng toàn bộ lượng rò. |
| Phớt có flush hoặc quench | Lưu lượng, áp, nhiệt độ nguồn phụ và vị trí rò. | Dòng phụ theo thiết kế không tự đồng nghĩa hỏng mặt phớt. |
| Phớt kép với chất lỏng đệm không tăng áp | Mức, nhiệt độ, tình trạng chất lỏng, dòng vào–ra theo sơ đồ. | Mức tăng hoặc giảm cần diễn giải theo đường đi của môi chất. |
| Phớt kép với chất lỏng chắn tăng áp | Chênh áp chắn–buồng phớt, mức hoặc thể tích, bù chất lỏng, nhiệt. | Áp bình cao chưa đủ nếu áp buồng phớt cũng tăng. |
| Bơm chìm có khoang giám sát | Cảm biến nước, độ ẩm hoặc tình trạng dầu theo thiết kế. | Không dùng khay hứng bên ngoài như bơm đặt cạn; cần xác định đúng khoang. |
Không phải mọi phớt kép đều dùng cùng sơ đồ. Cần đọc P&ID, hồ sơ phớt và hệ phụ trợ trước khi diễn giải chiều thay đổi mức hoặc áp suất.
Với máy bơm nước Pentax, hãy lập hồ sơ từng máy, kể cả thay đổi phớt sau sửa chữa. Không suy cấu hình thực tế chỉ từ tên thương hiệu hoặc ảnh sản phẩm.
4. Ưu tiên phép đo rò trực tiếp nếu điều kiện cho phép
Đo rò trực tiếp có thể dùng lưu lượng, thể tích hoặc khối lượng chất lỏng thu gom. Cảm biến hiện diện chất lỏng cho biết khu vực đã ướt, nhưng thường không định lượng được tốc độ rò nếu không có cấu hình bổ sung.
Khay hứng cần tránh nhận nước rửa sàn, nước từ mặt bích hoặc dòng xả khác. Nếu thu chung nhiều nguồn, kết quả có thể chỉ chứng minh có nước ở khu vực đó, chưa chỉ được phớt nào rò.
Các hệ chuyên dụng đã có trên thị trường. KSB Leakage Sensor được mô tả là hệ đo và hiển thị lượng rò phớt. Đây là ví dụ về nền đo lường; không tự chứng minh mọi cảm biến rò đều có AI hoặc dự báo tuổi thọ.
Độ phân giải, khoảng đo, nhiễm bẩn và khả năng vệ sinh cần phù hợp lượng rò mục tiêu. Cảm biến chỉ đo tốt ở lưu lượng lớn có thể bỏ qua xu hướng nhỏ; cảm biến quá nhạy với nước văng có thể báo giả thường xuyên.
5. Tính tốc độ rò từ lượng thu gom như thế nào?
qcollected = DeltaV / DeltaT

qcollected: tốc độ thu gom, mL/h
DeltaV: thể tích tăng trong khoảng đo, mL
DeltaT: thời gian, h

Nếu cân khối lượng:
qcollected = Deltam / (rho × DeltaT)

Dùng đơn vị tương thích
cho khối lượng và khối lượng riêng.
Đây là tốc độ chất lỏng thu được, không mặc nhiên bằng lượng rò tổng. Bay hơi, bắn ra ngoài, dòng xả và nước từ nguồn khác đều có thể làm sai số.
Cân bằng bình thu, khi cấu hình cho phép:

qseal = dV/dt + qdrain + qevaporation - qother

qdrain: dòng ra khỏi bình
qevaporation: phần bay hơi
qother: các nguồn khác vào bình
Với bình có xả liên tục, chỉ lấy độ tăng mức sẽ bỏ qua lượng đang thoát. Với bình được xả theo chu kỳ, phải đánh dấu thời điểm xả để mô hình không diễn giải mức giảm là phớt tự hết rò.
Chất lỏng nóng hoặc dễ bay hơi có thể làm phép thu gom đơn giản không đại diện. Cần chọn phương pháp theo môi chất và hệ thống chuyên dụng khi cần, không tự dẫn rò vào một chai kín.
6. API Plan 65A là ví dụ giám sát rò, không phải yêu cầu cho mọi bơm
EagleBurgmann mô tả Plan 65A là hệ thu gom và cảnh báo rò ngưng tụ ở phía khí quyển cho cấu hình phù hợp. Khi dòng rò vượt khả năng thoát được thiết kế, mức bình thay đổi để phát cảnh báo.
Đó là một ví dụ về cách chuyển hiện tượng rò thành tín hiệu đo. Không cần gọi một công tắc mức là AI; AI có thể bổ sung phân tích xu hướng hoặc bối cảnh khi nền đo đã đáng tin.
Không áp nguyên sơ đồ này cho mọi bơm nước hoặc tự cải tạo đường drain. Thu gom sai có thể tạo áp ngược, tắc đường thoát hoặc làm sai điều kiện phía ngoài phớt. Thiết kế cần giữ chức năng thông thoát và giới hạn áp theo hồ sơ.
Đối với các môi chất hoặc bố trí khác, phương pháp phát hiện có thể dùng áp, mức, khí hoặc thiết bị chuyên dụng khác. Chọn theo trạng thái chất lỏng và cách làm kín, không theo một số plan quen thuộc.
7. Dữ liệu gián tiếp giúp giải thích vì sao rò tăng
Nhiệt độ gần buồng phớt, nhiệt độ flush, áp hút–đẩy, tốc độ, lưu lượng và rung có thể giúp giải thích bối cảnh. Chẳng hạn, lưu lượng nước làm mát giảm cùng nhiệt tăng là dấu hiệu hệ phụ trợ cần kiểm tra, chưa phải bằng chứng duy nhất của mặt phớt bị mòn.
Nhiệt độ ngoài vỏ không phải nhiệt độ chính xác ở mặt tiếp xúc bên trong. Camera nhiệt còn chịu ảnh hưởng độ phát xạ, phản xạ và góc nhìn. Cần giữ phương pháp đo nhất quán để so xu hướng.
Rung tăng do lệch trục, mất cân bằng hoặc bất thường thủy lực có thể làm điều kiện phớt xấu đi. Tuy vậy, mức rung cao không chỉ rõ phớt đang rò bao nhiêu và không xác định được mọi hư hỏng gioăng phụ.
Phát xạ âm hoặc kỹ thuật âm học chuyên dụng có thể hỗ trợ trong ứng dụng đã kiểm chứng. Không coi một microphone nghe tiếng ồn chung là phép đo trực tiếp tình trạng mặt phớt.
8. Phớt kép: xem chênh áp và cân bằng chất lỏng
Ở hệ chất lỏng chắn tăng áp, cần biết áp chắn so với áp tại buồng phớt, không chỉ áp suất đẩy bơm. Áp buồng phớt phụ thuộc cấu hình và điểm làm việc, không luôn bằng áp hút hay áp đẩy.
DeltaPbarrier = Pbarrier - Pseal_chamber

Theo dõi DeltaPbarrier cùng:
- Nhiệt độ và mức/thể tích chất lỏng chắn
- Lượng bù và các lần xả
- Trạng thái áp buồng phớt
- Giới hạn của đúng hệ phớt
Hướng dẫn Plan 53A của EagleBurgmann là ví dụ cho yêu cầu giữ áp chắn cao hơn áp buồng phớt theo thiết kế. Không sao chép một giá trị chênh áp sang mọi bố trí phớt kép.
Mức giảm có thể liên quan rò chất lỏng chắn, thay đổi nhiệt, bù hoặc thao tác bảo trì. Với hệ có cấp bù tự động, mức bình ổn định vẫn có thể đi cùng lượng bù tăng bất thường; chỉ nhìn mức sẽ bỏ sót.
Ở hệ đệm không tăng áp, chiều xâm nhập môi chất và diễn biến mức có thể khác. AI phải biết sơ đồ đang dùng và trạng thái van để tránh diễn giải ngược.
9. Bơm chìm cần cách phát hiện phù hợp khoang bên trong
Với bơm chìm, rò qua một cấp phớt có thể đi vào khoang dầu hoặc khoang giám sát trước khi biểu hiện ra nơi khác. Cảm biến nước, điện cực hoặc thiết bị phát hiện theo thiết kế có vai trò quan trọng.
Không tự kết luận mọi cảnh báo độ ẩm đều là cùng một phớt hỏng. Cần biết vị trí cảm biến, đường đi có thể của nước, điều kiện cáp và các bộ phận làm kín khác.
Thuật toán có thể theo dõi xu hướng tín hiệu và bối cảnh, nhưng không được làm chậm hành động của bảo vệ đã thiết kế. Nếu tiếp điểm chỉ cho trạng thái đóng/mở, dữ liệu đó không tự biến thành lượng nước rò định lượng.
Khi xem bơm chìm nước thải Pentax, cần xác nhận model có trang bị giám sát gì và đấu về tủ ra sao. Không mặc định mọi máy cùng dòng đều có cùng cảm biến hoặc khả năng kết nối.
10. Camera có thể hỗ trợ nhưng dễ nhầm nước ngưng và rò ngoài phớt
Thị giác máy tính có thể theo dõi vết ướt, giọt rơi hoặc vùng tích nước nếu góc nhìn và ánh sáng ổn định. Nhưng mặt inox phản sáng, bụi trên kính, bóng người hoặc nước rửa có thể gây nhầm.
Cần khoanh vùng quan sát theo nguồn: vùng dưới phớt, mặt bích, đường phụ và nền. Nếu vết ướt bắt đầu từ phía trên rồi chảy qua vùng phớt, ảnh đơn lẻ ở thời điểm cuối có thể dẫn tới kết luận sai.
Với bơm nước lạnh, nước ngưng có thể xuất hiện khi bề mặt thấp hơn điểm sương. Cần thêm nhiệt độ, độ ẩm môi trường và hình thái ngưng tụ để đối chiếu. Không phải mọi bơm nước lạnh bị ướt đều hỏng phớt.
Camera nên là nguồn bổ sung khi không đủ điều kiện đo trực tiếp. Không tháo che chắn hoặc đưa thiết bị vào vùng quay chỉ để có góc ảnh tốt hơn.
11. Ma trận phân biệt nguồn chất lỏng
| Khả năng | Dấu hiệu có thể gặp | Cần kiểm tra thêm |
|---|---|---|
| Rò qua phớt | Chất lỏng xuất hiện tại vùng thoát đã xác định, xu hướng liên quan chế độ máy. | Nguồn thực, lượng rò, cấu hình phớt và hệ phụ. |
| Rò mặt bích hoặc gioăng thân | Vết ướt bắt đầu tại mối ghép rồi lan xuống. | Điểm khởi phát, đường chảy và tình trạng khi dừng. |
| Nước ngưng | Ướt trên nhiều bề mặt lạnh, phụ thuộc môi trường. | Nhiệt độ bề mặt, điểm sương, bảo ôn. |
| Rò tuyến flush hoặc quench | Nước tại đầu nối hoặc ống phụ. | Sơ đồ, áp, dòng phụ và mục đích xả theo thiết kế. |
| Nước rửa hoặc nước văng | Xuất hiện theo hoạt động vệ sinh hoặc thiết bị lân cận. | Nhật ký vệ sinh, camera, nguồn chảy bên ngoài. |
| Hệ đo bị tắc hoặc sai | Mức tăng không phù hợp, tín hiệu đứng hoặc bước nhảy sau vệ sinh. | Đường drain, bám bẩn, hiệu chuẩn và dữ liệu mất. |
Chất lỏng có thể từ nhiều nguồn đồng thời. Một camera nhận ra nước ngưng không loại trừ rò phớt đang xảy ra; cần kiểm tra theo từng đường đi.
12. AI nên học đường nền theo chế độ vận hành
Rò, nhiệt và áp có thể khác giữa khởi động, chạy ổn định, thay tốc độ và dừng. Đường nền cần được xác nhận từ trạng thái tốt, có đủ các chế độ thường dùng.
Nếu dùng máy đã rò bất thường làm mẫu khỏe, mô hình có thể học sai ngay từ đầu. Cần kiểm tra máy và hệ phụ trước khi thu nền, lưu hồ sơ phớt, ngày thay và cấu hình đo.
Residual = qmeasured - qexpected(regime)

regime có thể gồm:
tốc độ, áp buồng phớt, nhiệt độ môi chất,
trạng thái khởi động/dừng và hệ phụ trợ.

Chỉ đánh giá khi dữ liệu hợp lệ
và chế độ nằm trong phạm vi đã kiểm chứng.
Residual không tự là mức độ nguy hiểm. Nó cho biết khác biệt với mô hình nền; quyết định còn phụ thuộc lượng rò tuyệt đối, môi chất, tốc độ tăng và giới hạn đã thiết kế.
Không để mô hình tự cập nhật toàn bộ dữ liệu gần đây rồi dần coi rò tăng là bình thường. Sau thay phớt hoặc đổi hệ đo, cần xác nhận nền mới và giữ lịch sử cũ.
13. Khi nào cần AI, khi nào luật đơn giản đã đủ?
Nếu chỉ cần biết khay đã có nước hoặc mức bình vượt giới hạn, cảm biến và logic ngưỡng có thể đáp ứng. Không cần AI để thay một chức năng đơn giản đã đo được rõ ràng.
AI có thể hữu ích khi nhiều chế độ tạo các mức nền khác nhau, cần kết hợp nhiều cảm biến hoặc phân loại nguồn vết ướt. Mô hình bất thường có thể bắt đầu từ dữ liệu khỏe; mô hình chẩn đoán nguyên nhân cần nhãn được xác nhận.
Đầu ra tốt nên giải thích tín hiệu nào đổi, ở máy nào, trong chế độ nào và cần kiểm tra gì. Một điểm sức khỏe không có dữ liệu truy vết khó giúp bảo trì hành động.
Không dùng câu trả lời của AI tạo sinh như bằng chứng đo. Công cụ đó có thể tổng hợp báo cáo và phiếu kiểm tra, nhưng không biết lượng rò thực nếu hệ không đo hoặc ghi nhận.
14. Thiết kế ba cấp phản ứng theo mức độ và hậu quả
| Cấp | Cơ sở | Hành động |
|---|---|---|
| Theo dõi | Khác biệt nhỏ, cần kiểm tra tính lặp trong phạm vi cho phép. | Xác nhận chất lượng đo, tăng quan sát theo quy trình. |
| Cần kiểm tra | Xu hướng rò hoặc hệ phụ bất thường có bằng chứng. | Kiểm tra nguồn rò, chuẩn bị phương án xử lý và dự phòng. |
| Can thiệp theo bảo vệ | Đạt giới hạn hoặc tình trạng không chấp nhận theo thiết kế. | Thực hiện dừng, cô lập hoặc chuyển máy theo quy trình. |
Không có mức mL/h chung cho mọi phớt. Ngưỡng cần theo môi chất, cấu hình thu gom, khả năng chứa, điều kiện phát tán và tài liệu thiết bị. Thời gian xác nhận lặp lại không được làm chậm hành động khi đã chạm giới hạn.
Đối với yêu cầu bảo vệ, logic tại chỗ phải hoạt động độc lập với cloud và mô hình. Mất mạng không được hiển thị thành trạng thái khỏe mới; cần thể hiện thời điểm dữ liệu cuối và lỗi giám sát.
15. Ví dụ: rò nhỏ tăng dần trong cùng chế độ
Giả sử một bơm nước sạch có tuyến thu riêng đã được xác nhận phù hợp. Bảng dưới là số liệu tự xây dựng để giải thích cách xử lý, không phải ngưỡng hay kết quả thử nghiệm.
| Thời điểm | Tốc độ thu gom | Bằng chứng bổ sung | Diễn giải |
|---|---|---|---|
| Mốc nền | 20 mL/h | Hệ đã được kiểm tra và chấp nhận cho cấu hình này. | Lưu nền, không coi là mức chuẩn chung. |
| Lần A | 40 mL/h | Lặp lại, chưa ghi nhận nước ngoài vào. | Kiểm tra chất lượng và nguồn. |
| Lần B | 80 mL/h | Cùng chế độ, đường thu thông. | Xu hướng tăng cần đánh giá và lên phương án. |
| Lần C | 120 mL/h | Quan sát xác nhận nguồn tại vùng phớt. | Xử lý theo tiêu chí của trạm, không suy thời gian hỏng. |
Các giá trị không có nghĩa có thể chờ tới 120 mL/h ở mọi ứng dụng. Với môi chất hoặc cấu hình khác, mức chấp nhận và thời gian phản ứng có thể khác hoàn toàn.
Trong kịch bản, AI giúp nhận ra xu hướng nhất quán thay vì một lần khay ướt. Kỹ thuật viên vẫn cần xác nhận phớt, gioăng phụ, drain và hệ phụ trợ trước khi kết luận nguyên nhân.
Không kéo dài đường tăng để tuyên bố “còn 36 giờ”. Hỏng phớt có thể tăng phi tuyến, chịu tác động vận hành và thay đổi sau can thiệp.
16. Vì sao AI báo giả hoặc bỏ sót?
Báo giả thường đến từ vệ sinh sàn, nước ngưng, mưa, thay đổi ánh sáng, cảm biến bẩn hoặc thao tác xả bình chưa ghi lại. Bỏ sót có thể do rò đi ngoài vùng thu, bay hơi, camera bị che hoặc lượng bù tự động che mất mức giảm.
Một lỗi khác là dùng áp đẩy thay cho áp buồng phớt mà không có căn cứ. Khi điểm làm việc thay đổi, quan hệ giữa chúng có thể khác, khiến mô hình hiểu sai chênh áp.
Cần kiểm tra chất lượng trước chẩn đoán, đồng bộ thời gian và giữ trạng thái vận hành. Khi dữ liệu thiếu, hệ nên báo chưa đủ thông tin thay vì giữ điểm sức khỏe từ hôm trước.
Thay cảm biến, loại phớt hoặc cấu hình phụ trợ cần quản lý phiên bản. Một mô hình tốt trên hệ cũ chưa chắc giữ hiệu quả sau cải tạo.
17. Gán nhãn và kiểm chứng bằng sự kiện thật
Phiếu xác nhận cần ghi nguồn rò, lượng đo, chế độ, ảnh và kết quả kiểm tra. Nếu tháo phớt, lưu tình trạng mặt, gioăng phụ và bề mặt lắp; phân biệt điều nhìn thấy với nguyên nhân đang nghi ngờ.
Dữ liệu “đã thay phớt” chưa đủ làm nhãn “mặt phớt hỏng”. Có thể đã thay cùng gioăng, chỉnh trục, sửa flush hoặc vệ sinh drain. Nếu không ghi, mô hình học một nhãn quá đơn giản.
Giữ các đoạn cùng sự kiện trong một nhóm khi chia dữ liệu. Muốn chứng minh khả năng trên máy mới, phải giữ riêng máy để kiểm tra; ảnh liên tiếp gần như giống nhau không nên nằm ở cả huấn luyện và đánh giá.
Precision = TP / (TP + FP)
Recall = TP / (TP + FN)

TP: sự kiện đúng mục tiêu, được xác nhận
FP: sự kiện cảnh báo sai mục tiêu
FN: sự kiện cần phát hiện nhưng bị bỏ sót

Theo dõi thêm:
cảnh báo giả/1.000 giờ máy,
độ trễ phát hiện, tỷ lệ dữ liệu hợp lệ,
thời gian kiểm tra và tỷ lệ chưa xác định.
Không tính một cảnh báo kéo dài thành hàng trăm sự kiện chỉ vì gửi nhiều lần. Trường hợp chưa kiểm tra không tự được coi là đúng hoặc giả. Với sự kiện hiếm, một đợt thử không có lỗi chỉ chứng minh được một phần khả năng vận hành của hệ giám sát.
18. Cảnh báo phải dẫn tới quy trình xử lý rõ ràng
- Xác nhận mức độ và giới hạn cần hành động ngay.
- Kiểm tra dữ liệu, vị trí nguồn rò và đường thu.
- Đối chiếu áp, nhiệt, tốc độ, mức và hệ phụ trợ.
- Đánh giá bơm dự phòng và khả năng chuyển tải.
- Thực hiện can thiệp theo quy trình đã phê duyệt.
- Lưu bằng chứng, tìm nguyên nhân và cập nhật hồ sơ.
Không siết hoặc sửa gần phần quay khi máy chưa được cô lập theo yêu cầu bảo trì. Với môi chất đặc biệt, quy trình xử lý rò phải xét nguy cơ thực tế và thiết kế thu hồi; không áp thao tác của nước sạch sang hóa chất.
Không tự chặn đường drain để ngừng nhỏ giọt hoặc tăng áp flush tùy ý. Những thao tác này có thể thay đổi điều kiện làm việc của phớt, che dấu hiệu và tạo hậu quả khác.
Sau sửa, xác nhận lượng rò và các tín hiệu trở về trạng thái được chấp nhận. Nếu chỉ hết nước ngoài khay do đường thu bị chặn, đó không phải bằng chứng đã sửa được lỗi.
19. Áp dụng cho Pentax và Ebara theo cấu hình thực tế
Với máy bơm nước công nghiệp Pentax, bước đầu là xác định môi chất, phớt và vị trí có thể đo. Không mặc định bơm nào cũng có cổng phù hợp để lắp một sơ đồ API hoặc một cảm biến bổ sung.
Ở nhóm máy bơm nước Pentax CM EN733, chẳng hạn Máy bơm nước Pentax CM32-160A công suất 4HP (3kW) nhập khẩu Ý, cần xem cấu hình thực đang lắp và tài liệu bảo trì. Không khoan thêm cổng hoặc thay kết cấu thu rò chỉ dựa trên ví dụ của một bơm khác.
Khi chọn máy bơm nước Pentax CMS, vật liệu thân và tên dòng không thay thế thông tin mặt phớt, gioăng và điều kiện làm việc. Sau thay phớt cần cập nhật đúng loại vào hồ sơ.
Cách làm tương tự áp dụng cho máy bơm nước Ebara. Đường nền của máy bơm Ebara 3M không tự là chuẩn cho máy bơm nước Ebara 3D hoặc một trạm có nhiệt, áp và môi chất khác.
20. Lộ trình triển khai từ một nhóm bơm quan trọng
Bước 1: Chốt mục tiêu. Xác định cần phát hiện rò nhỏ, bất thường hệ phụ hay phân loại nguồn ướt. Đặt tiêu chí phản ứng theo hậu quả của từng máy.
Bước 2: Kiểm tra nền đo. Xác nhận cấu hình phớt, sơ đồ, khả năng thu riêng và độ tin cậy cảm biến. Chọn phương án không làm thay đổi điều kiện phớt ngoài giới hạn.
Bước 3: Thu dữ liệu khỏe có bối cảnh. Ghi khởi động, dừng, thay tải, vệ sinh và các lần bù hoặc xả. Không chỉ thu một chế độ rồi coi là đại diện cả năm.
Bước 4: Làm đối chứng. So mô hình với cảm biến và luật thông thường để biết AI tạo thêm giá trị ở đâu. Chạy ở chế độ khuyến nghị khi chưa đủ kiểm chứng.
Bước 5: Đánh giá và mở rộng. Xem cảnh báo đúng, sai, bỏ sót và chi phí kiểm tra. Kiểm chứng lại khi chuyển máy hoặc thay cấu hình.
Chi phí dự án gồm cảm biến, thu gom, tích hợp, hiệu chuẩn, vệ sinh, phần mềm và thời gian xác nhận. Không chỉ so giá phần mềm với một lần dừng máy giả định.
21. Câu hỏi thường gặp
Chỉ đo rung có phát hiện được mọi rò phớt không?
Không. Rung hỗ trợ nhận biết điều kiện cơ khí nhưng không đo trực tiếp mọi đường rò, đặc biệt lỗi gioăng phụ. Cần tín hiệu phù hợp cấu hình phớt.
Có nước dưới bơm là chắc chắn rò phớt?
Không. Có thể do ngưng tụ, mặt bích, đường phụ hoặc nước rửa. Cần xác nhận nguồn và đường chảy.
Phớt đơn và kép dùng chung thuật toán được không?
Chỉ khi mô hình được thiết kế và kiểm chứng cho các cấu hình đó. Cách diễn giải mức, áp và lượng bù khác nhau nên không dùng chung ngưỡng một cách máy móc.
AI có thể báo trước chính xác bao nhiêu giờ?
Không có con số chung. Phụ thuộc dạng lỗi, cảm biến, chu kỳ đo và dữ liệu suy giảm. Hỏng đột ngột có thể không có khoảng báo trước hữu dụng.
Có cần AI nếu đã có công tắc mức báo rò?
Không nhất thiết. Nếu chức năng hiện tại đáp ứng mục tiêu, AI chỉ nên bổ sung khi chứng minh được lợi ích về xu hướng, bối cảnh hoặc phân loại.
AI có thay bảo vệ dừng máy được không?
Trong chương trình giám sát bảo trì này, AI hỗ trợ cảnh báo và quyết định kiểm tra. Các chức năng bảo vệ phải hoạt động theo thiết kế, không phụ thuộc kết quả mô hình hoặc kết nối mạng.
22. Bắt đầu từ phép đo đúng và hành động rõ
Giám sát rò phớt hiệu quả bắt đầu bằng hiểu cấu hình, chọn tín hiệu trực tiếp khi khả thi và đối chiếu hệ phụ trợ. AI có thể nhận ra xu hướng, giảm nhầm nguồn rò và ưu tiên công việc, nhưng không thay thế giới hạn thiết bị và kiểm tra thực tế.
Khi trao đổi với Lạc Hồng và đơn vị giám sát, hãy chuẩn bị hồ sơ phớt, môi chất, áp–nhiệt, sơ đồ phụ trợ và lịch sử rò. Mục tiêu là phát hiện đủ sớm để hành động có căn cứ, đồng thời nhận biết khi nào dữ liệu chưa cho phép kết luận.
