Tư vấn
Ứng dụng machine learning trong phân tích tiếng ồn và rung động của bơm
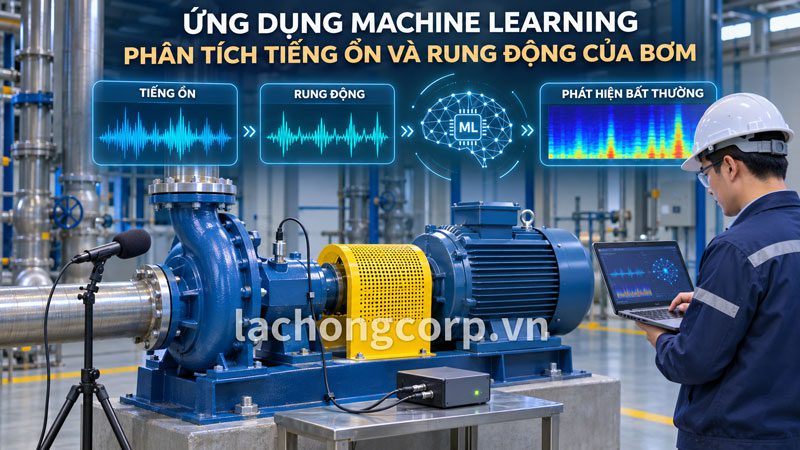
1. Machine learning bổ sung gì cho việc nghe và đo rung truyền thống?
Kỹ thuật viên có kinh nghiệm thường nhận ra tiếng lạo xạo, tiếng rít hoặc nhịp va đập khác thường. Tuy nhiên, ghi nhớ và so sánh hàng chục máy qua nhiều ca vận hành là công việc khó. Các thay đổi nhỏ cũng dễ bị bỏ qua khi mức ồn chung cao hoặc người kiểm tra thay đổi.
Machine learning giúp thực hiện phép so sánh có hệ thống: chia tín hiệu thành các đoạn, tính đặc trưng, đối chiếu với dữ liệu nền và đưa ra điểm bất thường. Khi có dữ liệu lỗi đáng tin cậy, hệ thống có thể gợi ý các nhóm như bất thường cơ khí, bất thường thủy lực hoặc nhiễu đo.
Lợi thế không nằm ở việc thay một chuyên gia bằng một nhãn tự động. Mô hình có thể sàng lọc nhiều giờ dữ liệu để chuyên gia tập trung vào những đoạn đáng xem. Muốn kết quả có ích, cảnh báo phải kèm bằng chứng, điều kiện vận hành và thao tác kiểm tra tiếp theo.
2. Phân biệt phát hiện bất thường, chẩn đoán và dự báo
| Nhiệm vụ | Câu hỏi cần trả lời | Dữ liệu cần có |
|---|---|---|
| Phát hiện bất thường | Tín hiệu có khác trạng thái bình thường đã biết không? | Dữ liệu khỏe đủ đại diện cho các chế độ vận hành |
| Chẩn đoán lỗi | Nhóm nguyên nhân nào phù hợp với dấu hiệu? | Nhãn lỗi được xác minh và dữ liệu nhiều tình huống |
| Dự báo suy giảm | Tình trạng đang tiến triển theo hướng nào? | Chuỗi thời gian dài, lịch sử can thiệp và điều kiện tải |
| Ước lượng tuổi thọ còn lại | Còn bao lâu tới một giới hạn đã định nghĩa? | Dữ liệu suy giảm, tiêu chí kết thúc và đánh giá bất định |
Phát hiện một đoạn âm thanh khác thường không đồng nghĩa dự đoán được thời điểm bơm hỏng. Tương tự, nhãn “nghi ngờ bạc đạn” chưa chứng minh máy còn chạy được một số giờ cụ thể. Khi nghiệm thu giải pháp, phải ghi rõ nhà cung cấp đang giải quyết nhiệm vụ nào.
3. Tiếng ồn, rung động và acoustic emission là ba phép đo khác nhau
Microphone thu biến thiên áp suất âm trong không khí. Tín hiệu này có thể lấy mà không cần gắn trực tiếp lên máy, nhưng chịu ảnh hưởng khoảng cách, hướng thu, phản xạ phòng và tiếng của thiết bị khác. Một bản ghi điện thoại rất hữu ích để mô tả hiện tượng, song không tự động là phép đo âm học đã hiệu chuẩn.
Cảm biến rung đo chuyển động tại vị trí gắn trên kết cấu, thường là gia tốc. Đường truyền qua vỏ, gối đỡ, nền và cách gắn cảm biến đều ảnh hưởng kết quả. Cùng một bơm nhưng chuyển cảm biến từ gối đỡ sang tấm che mỏng có thể tạo ra một bộ dữ liệu rất khác.
Acoustic emission thường khai thác sóng đàn hồi tần số cao truyền trong vật liệu bằng cảm biến và chuỗi đo chuyên dụng. Nó không phải tên khác của microphone thông thường. Không nên dùng kết quả nghiên cứu acoustic emission để cam kết rằng một micro phổ thông có cùng khả năng phát hiện.
Cũng cần tách gia tốc rung, vận tốc rung và độ dịch chuyển. Đơn vị g, m/s², mm/s và µm không thể thay thế trực tiếp. Nếu chuyển đổi bằng tích phân, phải kiểm soát dải tần, độ lệch nền và bộ lọc, tránh tạo ra chỉ số sai từ dữ liệu không phù hợp.
4. Những dấu hiệu nào có thể khai thác?
| Hiện tượng cần xem xét | Dấu hiệu có thể xuất hiện | Thông tin xác minh |
|---|---|---|
| Mất cân bằng | Thành phần rung liên quan tốc độ quay, thường rõ theo phương hướng kính | Pha, tốc độ, cặn bám, tình trạng cánh và các nguyên nhân khác tại 1× |
| Lệch trục | Thay đổi thành phần đồng bộ, rung dọc trục hoặc các hài | Đo căn tâm, soft foot, ứng suất ống, điều kiện nóng |
| Khuyết tật bạc đạn | Xung lặp, điều chế, thay đổi phổ bao và năng lượng dải | Hình học bạc đạn, tốc độ, bôi trơn, kiểm tra khi bảo trì |
| Xâm thực hoặc dòng chảy bất ổn | Rung và tiếng ồn dải rộng, dao động hoặc biến đổi theo chế độ hút | Áp hút tuyệt đối, nhiệt độ, mức bể, Q–H, khí lọt và tái tuần hoàn |
| Lỏng cơ khí/cọ xát | Va đập, hài hoặc tín hiệu không ổn định | Bu lông, nền, khe hở và kiểm tra cơ khí theo quy trình |
| Nhiễu hiện trường | Tiếng tăng nhưng không đồng nhất với rung hoặc trạng thái bơm | Máy lân cận, thao tác van, người nói, cửa phòng và cảm biến |
Các dấu hiệu trong bảng chỉ định hướng kiểm tra. Đỉnh 1× không chỉ do mất cân bằng; rung dải rộng không chỉ do xâm thực. Nhiều lỗi có thể đồng thời tồn tại, vì vậy một bộ phân loại buộc mọi đoạn dữ liệu vào một nhãn duy nhất có thể đơn giản hóa quá mức tình trạng thực tế.
5. Bố trí cảm biến để dữ liệu có thể so sánh
Với cụm ghép rời, có thể khảo sát vị trí tại gối đỡ bơm và phía động cơ, lựa chọn phương hướng kính và dọc trục theo mục tiêu. Với bơm monobloc, kết cấu khác nên cần chọn vị trí đo phù hợp, không sao chép bản đồ cảm biến của cụm có khớp nối rời.
Ghi rõ mã cảm biến, độ nhạy, phương đo, tọa độ, cách gắn và trạng thái hiệu chuẩn. Gắn ren, đế dán hoặc đế từ có đáp ứng khác nhau; cần tuân theo hướng dẫn cảm biến và dải tần cần khai thác. Không khoan vào thân hoặc gối đỡ khi chưa có chấp thuận kỹ thuật và kiểm soát công việc.
Microphone cần vị trí, khoảng cách và hướng thu lặp lại được; tránh gió trực tiếp, nước bắn và vùng thao tác nguy hiểm. Sau khi đổi micro hoặc thay bố trí phòng, phải đánh giá lại dữ liệu nền. Thu nhiều kênh để so sánh pha hoặc tương quan còn cần đồng bộ thời gian đủ chính xác.
Đối với máy bơm nước công nghiệp Pentax, nên gắn điểm đo với mã thiết bị trong hồ sơ trạm. Việc dùng cùng thương hiệu không làm cho hai vị trí lắp đặt có cùng đặc tính rung nền.
6. Chọn tốc độ lấy mẫu từ dải tín hiệu cần phân tích
Tần suất gửi dữ liệu lên dashboard khác với tốc độ lấy mẫu dạng sóng. Một cảm biến báo RMS mỗi phút có thể phù hợp theo dõi xu hướng, nhưng không đồng nghĩa hệ thống đang lưu dạng sóng đủ để phân tích xung bạc đạn hoặc ảnh phổ thời gian–tần số.
Điều kiện lấy mẫu lý tưởng cho tín hiệu đã giới hạn băng:
f_s > 2 × f_max

Thời lượng đoạn:
T = N / f_s

Khoảng cách các bin DFT:
Δf = f_s / N = 1 / T
Trong thực tế còn phải dành khoảng chuyển tiếp cho bộ lọc chống aliasing và kiểm tra băng thông hữu ích của chuỗi đo. Ví dụ, chọn lấy mẫu 25,6 kHz cho một bài toán quan tâm đến vùng dưới khoảng 10 kHz chỉ là cấu hình minh họa; phải xác nhận cảm biến, bộ lọc và thiết bị thu thực sự đáp ứng dải đó.
Với cùng tốc độ lấy mẫu, đoạn dài hơn làm khoảng cách bin nhỏ hơn, nhưng độ phân giải thực tế còn phụ thuộc cửa sổ và tính ổn định của tín hiệu. Thêm điểm bằng zero-padding không tạo ra thông tin mới tương đương kéo dài phép đo.
NI trình bày nguyên tắc thu tín hiệu động, trong đó bộ lọc chống aliasing và đặc tính thiết bị thu là những phần quan trọng. Không thể khắc phục hoàn toàn aliasing đã xảy ra bằng cách thêm một bộ lọc số sau khi thu.
7. Quy trình tiền xử lý: giữ dấu hiệu lỗi trong khi giảm nhiễu
Trước khi đưa tín hiệu vào mô hình, cần phát hiện dữ liệu mất gói, bão hòa, cảm biến rời đế, sai đơn vị hoặc tín hiệu đứng yên bất thường. Một cảnh báo “không đủ dữ liệu” hữu ích hơn việc mô hình tự tin chẩn đoán từ phép đo hỏng.
Các bước có thể gồm loại giá trị trung bình, xử lý xu hướng, lọc trong dải quan tâm và chia đoạn. Phải ghi phiên bản bộ lọc, cửa sổ, độ dài đoạn và mức chồng lấn. Cùng một quy trình phải được áp dụng nhất quán khi huấn luyện và khi chạy thực tế.
Không nên khử nhiễu đến mức làm mất xung hoặc dải rộng cần chẩn đoán. Tính năng tự động tăng âm lượng, nén âm hoặc khử tiếng nền của thiết bị ghi có thể thay đổi dấu hiệu. Nếu dùng chúng, phải kiểm chứng tác động và giữ cấu hình nhất quán.
Chuẩn hóa từng đoạn về cùng biên độ có thể giúp mô hình học hình dạng, nhưng cũng xóa thông tin mức rung đang tăng. Có thể giữ riêng đặc trưng biên độ vật lý và đặc trưng hình dạng, rồi đánh giá đóng góp của từng nhóm thay vì áp dụng một cách máy móc.
8. Đặc trưng miền thời gian: đơn giản nhưng hữu ích
Với x_i là tín hiệu đã loại giá trị trung bình:

RMS = sqrt[(1/N) × Σ(x_i²)]

Crest factor = max(|x_i|) / RMS

Kurtosis = [(1/N) × Σ(x_i⁴)] / RMS⁴
RMS mô tả mức năng lượng tổng thể trong dải đo; crest factor mô tả mức đỉnh tương đối; kurtosis cung cấp thông tin về phân bố và xung. Cần ghi rõ đang dùng kurtosis thường hay excess kurtosis vì hai cách chênh nhau một hằng số và có thể còn khác cách ước lượng mẫu.
Không có quy tắc chung rằng kurtosis càng cao thì bạc đạn càng gần hỏng. Va đập từ bên ngoài cũng làm tăng chỉ số; hư hỏng nặng hơn đôi khi khiến tín hiệu trở nên liên tục và thay đổi quan hệ này. Những chỉ số trên phù hợp làm đầu vào hoặc bằng chứng bổ sung.
Với tiếng ồn, mức dB(A) tổng thể hữu ích cho một số mục tiêu đo âm học, nhưng nén nhiều thông tin vào một số duy nhất. Một mô hình cần phân biệt cơ chế có thể cần dạng sóng hoặc đặc trưng phổ. Nếu chưa hiệu chuẩn micro, không gọi giá trị số hóa là mức áp suất âm tuyệt đối.
9. FFT, phổ bao và spectrogram phục vụ những câu hỏi khác nhau
FFT giúp xác định thành phần tần số và hài trong đoạn tương đối ổn định. Phổ bao khai thác sự điều chế, thường được xem xét khi tìm xung lặp liên quan bạc đạn. Spectrogram cho thấy năng lượng theo cả thời gian và tần số, hữu ích khi tín hiệu thay đổi trong quá trình tăng tốc hoặc xuất hiện sự kiện ngắn.
Với âm thanh, có thể khảo sát năng lượng dải, spectral centroid, spectral entropy hoặc MFCC. Đây là những biểu diễn để mô hình học, không phải bằng chứng độc lập rằng một linh kiện đã hỏng. Đặc trưng tốt cần ổn định trước thay đổi không liên quan và nhạy với hiện tượng đang quan tâm.
Tài liệu phân tích rung của MathWorks trình bày các công cụ như phân tích bậc và phổ bao. Việc chọn công cụ nên xuất phát từ cơ chế máy và câu hỏi chẩn đoán, thay vì tạo thật nhiều đặc trưng rồi kỳ vọng thuật toán tự giải quyết mọi vấn đề.
10. Bơm dùng VFD cần xét tốc độ quay và bậc tần số
Tần số quay:
f_r = n / 60

Bậc tần số:
order = f / f_r

Tần số qua cánh lý tưởng:
f_BPF = Z × f_r
Trong đó n tính bằng vòng/phút, Z là số cánh. Ví dụ minh họa bơm quay 2.900 vòng/phút có f_r khoảng 48,3 Hz; với sáu cánh, tần số qua cánh lý tưởng khoảng 290 Hz. Khi tốc độ giảm, các thành phần liên quan tốc độ dịch theo.
Nếu so một phổ ở 2.900 vòng/phút với phổ ở 2.200 vòng/phút bằng các ô Hz cố định, mô hình có thể nhầm thay đổi tốc độ với lỗi. Phân tích bậc hoặc mô hình có điều kiện theo tốc độ giúp xử lý vấn đề, nhưng vẫn cần theo dõi cộng hưởng kết cấu và những nguồn không đi theo tốc độ trục.
Tần số điện VFD không luôn bằng tốc độ cơ chính xác do số cực và trượt động cơ. Khi cần bám bậc chính xác, phải chọn cách đo hoặc ước lượng RPM phù hợp. Chỉ biết tần số đặt chưa chắc đủ cho phân tích nhạy pha hoặc trong giai đoạn tăng giảm tốc nhanh.
11. Chọn thuật toán theo lượng dữ liệu và nhiệm vụ
| Phương pháp | Tình huống có thể phù hợp | Giới hạn cần kiểm chứng |
|---|---|---|
| Ngưỡng và thống kê theo chế độ | Làm đường cơ sở trước khi đầu tư mô hình phức tạp | Khả năng mô tả quan hệ phi tuyến và nhiều chế độ |
| SVM, random forest, gradient boosting | Đặc trưng đã tính, dữ liệu gán nhãn quy mô vừa | Chất lượng đặc trưng, mất cân bằng lớp, chuyển sang máy khác |
| One-class, Isolation Forest, autoencoder | Chủ yếu có dữ liệu bình thường | Điểm bất thường không tự chỉ ra loại lỗi |
| CNN 1D hoặc CNN trên spectrogram | Có dạng sóng hoặc ảnh phổ và dữ liệu đủ đại diện | Dễ học dấu vết thiết bị đo, phòng và ca thu |
| Mô hình chuỗi thời gian | Cần xem diễn biến và ngữ cảnh nhiều đoạn liên tiếp | Độ trễ, dữ liệu thiếu, rò rỉ thông tin tương lai |
Nên bắt đầu bằng mô hình đơn giản có thể giải thích và một bộ kiểm thử nghiêm túc. Nếu mạng sâu không cải thiện kết quả trên máy hoặc ca chưa thấy, sự phức tạp tăng thêm chưa tạo giá trị vận hành.
MathWorks có ví dụ nhận diện lỗi máy từ âm thanh, nhưng đối tượng là máy nén khí. Có thể học quy trình trích đặc trưng và triển khai, song không dùng độ chính xác hoặc mô hình đó như bằng chứng sẵn có cho bơm ly tâm.
12. Kết hợp tiếng ồn và rung mà không cộng thêm cảnh báo giả
Có thể kết hợp đặc trưng từ nhiều kênh vào một mô hình hoặc kết hợp đầu ra của các mô hình riêng. Cách thứ hai thuận tiện khi một micro bị nhiễu; hệ thống vẫn có thể sử dụng kênh rung nếu đã được thiết kế và kiểm thử cho trạng thái thiếu kênh.
Không nên cộng trực tiếp các điểm số khác thang đo rồi gọi là xác suất lỗi. Cần hiệu chuẩn hoặc xây quy tắc kết hợp trên dữ liệu đại diện. Đồng thời, theo dõi chất lượng từng kênh để tránh một cảm biến lỗi chi phối toàn bộ kết quả.
Ví dụ, tiếng tăng trong khi rung tại bơm ổn định và máy nén bên cạnh vừa chạy là tình huống cần kiểm tra nguồn ồn. Ngược lại, rung dải cao cùng dao động áp hút có thể làm tăng mức ưu tiên khảo sát thủy lực. Cả hai trường hợp vẫn cần kiểm chứng, không chỉ dùng quy tắc đồng thuận cứng.
Nghiên cứu phát hiện vận hành lệch thiết kế và xâm thực bằng rung kết hợp dòng stator cho thấy tiềm năng của thông tin bổ sung. Kết quả trên cấu hình thí nghiệm cần được đánh giá lại khi chuyển sang máy, cảm biến và điều kiện nhà máy khác.
13. Nhãn dữ liệu phải có bằng chứng và mức độ chắc chắn
Nhãn “bạc đạn hỏng” nên gắn với kiểm tra kỹ thuật, kết quả tháo máy hoặc bằng chứng đủ mạnh, không chỉ từ tiếng nghe được. Lưu ngày phát hiện, ngày sửa, chi tiết thay thế và kết quả đo sau sửa. Nếu cùng lúc thay bạc đạn, căn trục và siết nền, tín hiệu giảm không chứng minh riêng bạc đạn là nguyên nhân.
Có thể phân biệt nhãn đã xác nhận, nghi ngờ và chưa rõ. Các đoạn gần thời điểm can thiệp cần xem xét riêng vì tình trạng máy có thể đang thay đổi. Tránh đưa các nhãn phỏng đoán vào tập kiểm thử như thể chúng là sự thật chắc chắn.
Không chủ động gây xâm thực, làm lỏng bu lông hoặc làm hỏng bạc đạn trên bơm sản xuất để tạo dữ liệu. Có thể khai thác sự kiện tự nhiên được xác minh hoặc thử nghiệm trên hệ thống nghiên cứu có thiết kế và phê duyệt phù hợp.
14. Tránh rò rỉ dữ liệu khi chia tập huấn luyện và kiểm thử
Giả sử một bản ghi dài được cắt thành hàng nghìn cửa sổ chồng lấn. Nếu chia ngẫu nhiên từng cửa sổ, hai tập có thể chứa gần như cùng một đoạn tín hiệu. Độ chính xác cao khi đó phản ánh việc nhận ra bản ghi cũ nhiều hơn khả năng phát hiện lỗi trên một lần đo mới.
Nên nhóm theo bản ghi, ca thu, chiến dịch đo hoặc vòng đời trước khi chia. Nếu mục tiêu là dùng cho máy mới, cần giữ riêng một số máy để kiểm thử. Nếu mục tiêu là dự báo dữ liệu tương lai trên cùng máy, cần chia theo thời gian và tránh cửa sổ giao nhau quanh ranh giới.
Bộ chuẩn hóa, lựa chọn đặc trưng, tăng cường dữ liệu và tinh chỉnh mô hình chỉ được học từ dữ liệu huấn luyện thích hợp. Không dùng tập kiểm thử cuối để chọn ngưỡng nhiều lần. Sau khi xem kết quả và điều chỉnh, bộ dữ liệu đó đã tham gia quá trình phát triển.
Cũng cần kiểm tra liệu tất cả dữ liệu khỏe được thu bằng một micro, còn dữ liệu lỗi bằng micro khác hay không. Mô hình có thể học khác biệt thiết bị hoặc tiếng phòng thay cho cơ chế hư hỏng.
15. Đánh giá bằng sự kiện bảo trì, không chỉ accuracy
Precision = TP / (TP + FP)

Recall = TP / (TP + FN)

F1 = 2 × Precision × Recall / (Precision + Recall)

Tần suất báo giả =
số sự kiện báo giả / thời gian vận hành đánh giá
TP là sự kiện lỗi được phát hiện đúng, FP là báo giả và FN là sự kiện lỗi bị bỏ sót, nếu lựa chọn đánh giá ở cấp sự kiện. Phải định nghĩa cách ghép các cửa sổ liên tiếp thành một cảnh báo, khoảng dung sai và cách ghép với sự kiện đã xác minh.
Ví dụ minh họa có 12 sự kiện đã xác nhận, hệ thống phát hiện 10 và báo giả 5 sự kiện: precision khoảng 66,7%, recall khoảng 83,3%. Nếu 5 báo giả xảy ra trong 1.000 giờ vận hành, tần suất là 0,005 sự kiện/giờ. Những con số này không mô tả đầy đủ mức độ nghiêm trọng của hai sự kiện bị bỏ sót hoặc thời gian cảnh báo trước khi cần can thiệp.
Với nhiều loại lỗi, xem ma trận nhầm lẫn, recall từng lớp và số lượng sự kiện độc lập. Hàng chục nghìn cửa sổ từ ba lần thử không tương đương hàng chục nghìn sự cố độc lập. Hãy báo cáo cả độ bất định và phạm vi chế độ được kiểm thử.
Một nghiên cứu phát hiện sớm xâm thực bằng cảm biến rung và âm thanh chi phí thấp cho thấy hai loại tín hiệu có thể cho kết quả khác nhau đáng kể trong cùng bố trí thử. Đây là lý do không chọn cảm biến hoặc cam kết độ chính xác chỉ từ một tỷ lệ thành công được trích riêng.
16. Cảnh báo phải có ngữ cảnh và quyền từ chối kết luận
Đầu ra nên cho biết mã bơm, thời gian, tốc độ, trạng thái tải, chất lượng dữ liệu, nhóm dấu hiệu và thao tác xác minh. Các đoạn ngoài phạm vi huấn luyện nên được đánh dấu “chế độ chưa được xác nhận” thay vì ép thành một lỗi quen thuộc.
Điểm phân loại 0,9 chưa chắc là xác suất hỏng 90%. Một mô hình có thể rất tự tin với dữ liệu lạ. Muốn diễn giải đầu ra theo xác suất, cần đánh giá hiệu chuẩn và giới hạn của nó trên đúng phân bố vận hành.
Có thể dùng thời gian duy trì, hysteresis hoặc quy tắc nhiều cửa sổ để hạn chế báo chập chờn, nhưng phải đo độ trễ phát hiện tăng thêm. Không chọn quy tắc làm mượt chỉ để dashboard ít cảnh báo hơn.
Cảnh báo bảo trì từ machine learning cần tách với bảo vệ nhanh tại chỗ. Các chức năng quá tải, quá nhiệt, chạy khô hoặc liên động công nghệ vẫn phải được thiết kế theo yêu cầu hệ thống; không chờ kết nối cloud hoặc suy luận mô hình để xử lý tình huống cần phản ứng nhanh.
17. Ví dụ triển khai trên cụm bơm công nghiệp
Giả sử nhà máy có ba bơm luân phiên, trong đó một máy dùng VFD. Bước đầu là lập dữ liệu nền ở các chế độ thực tế, ghi tổ hợp máy đang chạy, Q, áp hút–đẩy, RPM và trạng thái van. Không đặt một mốc rung hoặc một phổ âm thanh duy nhất làm chuẩn cho cả trạm.
Ví dụ tên thiết bị như “Máy bơm nước Pentax CM32-160A công suất 4HP (3kW) nhập khẩu Ý” cần gắn với đúng mã tài sản. Khi tham khảo máy bơm nước Pentax CM EN733, sử dụng tài liệu đúng model để xác định kết cấu và điều kiện vận hành; không suy ra chẩn đoán từ tên dòng.
Giai đoạn đầu có thể dùng mô hình phát hiện bất thường theo chế độ. Khi có sự kiện được xác minh, bổ sung bộ phân loại với phạm vi nhãn hẹp. Nếu tiếng tăng sau khi mở cửa phòng nhưng rung và thủy lực ổn định, ghi nhận đây là một tình huống môi trường để kiểm thử độ bền vững của mô hình.
Với hệ thống có máy bơm nước Ebara hoặc kết cấu khác, cần đánh giá lại khả năng chuyển mô hình. Cùng Q–H hoặc cùng công suất không có nghĩa là đường truyền rung, số cánh, bạc đạn và âm nền giống nhau.
18. Kiến trúc triển khai và quản lý dữ liệu
Một cấu hình thực tế gồm cảm biến, bộ thu, xử lý tại edge, kho dữ liệu và giao diện bảo trì. Có thể tính đặc trưng thường xuyên tại chỗ, lưu đoạn dạng sóng khi có sự kiện và thu định kỳ để kiểm tra lại. Cách này cần được cân đối với khả năng phát hiện các thay đổi nhanh và nhu cầu phân tích sau sự cố.
Không nên chỉ giữ điểm bất thường mà xóa toàn bộ tín hiệu gốc. Khi cần xác minh báo giả hoặc so phiên bản mô hình, phải có dữ liệu đại diện và metadata để tái dựng phép phân tích. Ghi cả phiên bản cảm biến, hiệu chuẩn, pipeline và mô hình.
Microphone có thể thu cả hội thoại không liên quan. Nên hướng thu vào máy, hạn chế phạm vi ghi, kiểm soát thời gian lưu và quyền truy cập; nếu đủ cho mục tiêu, có thể chỉ truyền đặc trưng. Về kết nối, phân quyền, cập nhật có kiểm soát và nhật ký thay đổi giúp tránh mô hình hoặc dữ liệu bị sửa ngoài quy trình.
19. Theo dõi drift và xác nhận lại sau sửa chữa
Thay bạc đạn, đổi cánh, sửa nền hoặc chuyển micro có thể làm thay đổi phân bố tín hiệu. Sau can thiệp, cần ghi nhận cấu hình mới, kiểm tra kỹ thuật rồi đánh giá xem dữ liệu nền cũ còn phù hợp hay không.
Không tự động học mọi dữ liệu mới là “bình thường”. Nếu máy đang suy giảm mà hệ thống cập nhật liên tục không kiểm soát, mô hình có thể dần chấp nhận chính dấu hiệu lỗi. Quy trình cập nhật cần có tiêu chí chọn dữ liệu, đánh giá riêng và khả năng quay lại phiên bản trước.
Cũng cần theo dõi cảm biến: trôi độ nhạy, đế lỏng, dây hỏng và thay đổi cấu hình thu có thể giống drift của máy. Giám sát chất lượng đo là một phần của hệ thống chẩn đoán, không phải việc làm một lần khi lắp đặt.
20. Lộ trình triển khai và checklist nghiệm thu
- Chọn một bài toán cụ thể: phát hiện bất thường, xâm thực hoặc một nhóm lỗi cơ khí đã có dữ liệu.
- Khảo sát nguồn ồn, đường truyền rung, chế độ vận hành và vị trí đo.
- Chốt dải tần, tốc độ lấy mẫu, cách gắn, hiệu chuẩn và metadata.
- Thu dữ liệu nền đủ chế độ, đồng thời kiểm tra chất lượng máy bằng phương pháp hiện có.
- Xây mô hình đơn giản làm mốc so sánh và quy trình gán nhãn có bằng chứng.
- Chia dữ liệu theo nhóm, thời gian và máy phù hợp mục tiêu triển khai.
- Chạy thử ở chế độ chỉ theo dõi, ghi cả báo giả, bỏ sót và thời gian xác minh.
- Nghiệm thu bằng sự kiện, phạm vi vận hành, độ trễ và hành động bảo trì.
- Chốt người phụ trách, lịch đánh giá lại, quản lý phiên bản và phương án khi thiếu dữ liệu.
Thời gian thu dữ liệu không có một con số cố định cho mọi nhà máy. Cần đủ các chế độ liên quan và bằng chứng để đánh giá mục tiêu. Nếu chưa có sự kiện lỗi được xác minh, có thể nghiệm thu chất lượng đo và phát hiện bất thường trong phạm vi thử, nhưng chưa chứng minh recall cho những lỗi chưa xuất hiện.
21. Những câu hỏi thường gặp
Có thể dùng điện thoại để chẩn đoán bơm không?
Điện thoại có thể hỗ trợ ghi hiện tượng và thử nghiệm ban đầu. Khả năng so sánh phụ thuộc vị trí, tính năng xử lý âm, băng thông cảm biến và cấu hình ghi. Không dùng một bản ghi điện thoại để thay toàn bộ phép đo rung hoặc kết luận an toàn vận hành.
Chỉ có RMS mỗi phút thì triển khai được gì?
Có thể theo dõi xu hướng và xây mô hình bất thường với dữ liệu vận hành đi kèm. Khả năng phân tích phổ, xung và dấu hiệu bạc đạn bị giới hạn nếu không có dạng sóng hoặc đặc trưng tương ứng được tính tại cảm biến.
Deep learning có luôn chính xác hơn mô hình truyền thống không?
Không. Dữ liệu ít, nhãn yếu hoặc thay đổi môi trường lớn có thể khiến mô hình sâu học nhầm. Cần so sánh trên cùng tập kiểm thử độc lập và tính cả chi phí triển khai, bảo trì, giải thích.
Phát hiện tiếng ồn tăng có nên dừng bơm ngay?
Hành động phải theo mức độ, tín hiệu xác minh và quy trình đã được phê duyệt. Nếu xuất hiện dấu hiệu nguy hiểm, áp dụng bảo vệ và quy trình hiện trường phù hợp. Mô hình bảo trì không được dùng để trì hoãn xử lý chỉ vì nó chưa phát cảnh báo.
Khi nào nên nhân rộng sang nhiều trạm?
Khi hệ thống đã chứng minh giá trị trên dữ liệu đại diện, có quy trình xử lý cảnh báo và khả năng quản lý khác biệt giữa các trạm. Nên mở rộng từng nhóm cấu hình, tiếp tục kiểm thử máy mới và theo dõi báo giả sau triển khai.
22. Đưa phân tích tín hiệu vào quyết định bảo trì
Machine learning có thể giúp phát hiện những thay đổi khó nhận ra bằng kiểm tra định kỳ, đồng thời hỗ trợ phân loại và ưu tiên công việc. Hiệu quả phụ thuộc phép đo ổn định, dữ liệu có ngữ cảnh, kiểm thử độc lập và sự tham gia của đội vận hành–bảo trì.
Khi trao đổi với Lạc Hồng, nên chuẩn bị model bơm, sơ đồ trạm, chế độ VFD, vị trí đo, dạng sóng mẫu và lịch sử sự cố. Những thông tin này giúp xác định cần bổ sung cảm biến gì, nên bắt đầu bằng nhiệm vụ nào và phải kiểm chứng kết quả ra sao trước khi mở rộng.
